引子:为什么全世界的伺服驱动器都在说同一种”语言”
打开任意一台总线伺服驱动器的手册——不管是德国的、日本的还是国产的——你都会看到同样一串地址:0x6040 控制字、0x6041 状态字、0x6064 实际位置、0x607A 目标位置。这不是巧合,这是 CiA 402——CAN in Automation 制定的驱动器与运动控制设备行规(Device Profile),同时对应 IEC 61800-7-201 标准。
它是嵌入式运动控制领域少有的”事实世界语”:同一个主站程序,可以驱动几十个品牌的伺服。这篇文章从工程视角讲清它是什么、核心机制是什么、怎么学、用什么开源工具练手。
一、CiA 402 是什么:行规的位置
一句话定义:CiA 402 规定了”驱动器应该长什么样”——状态机、操作模式、对象字典条目、错误行为。它不关心底层走什么总线:
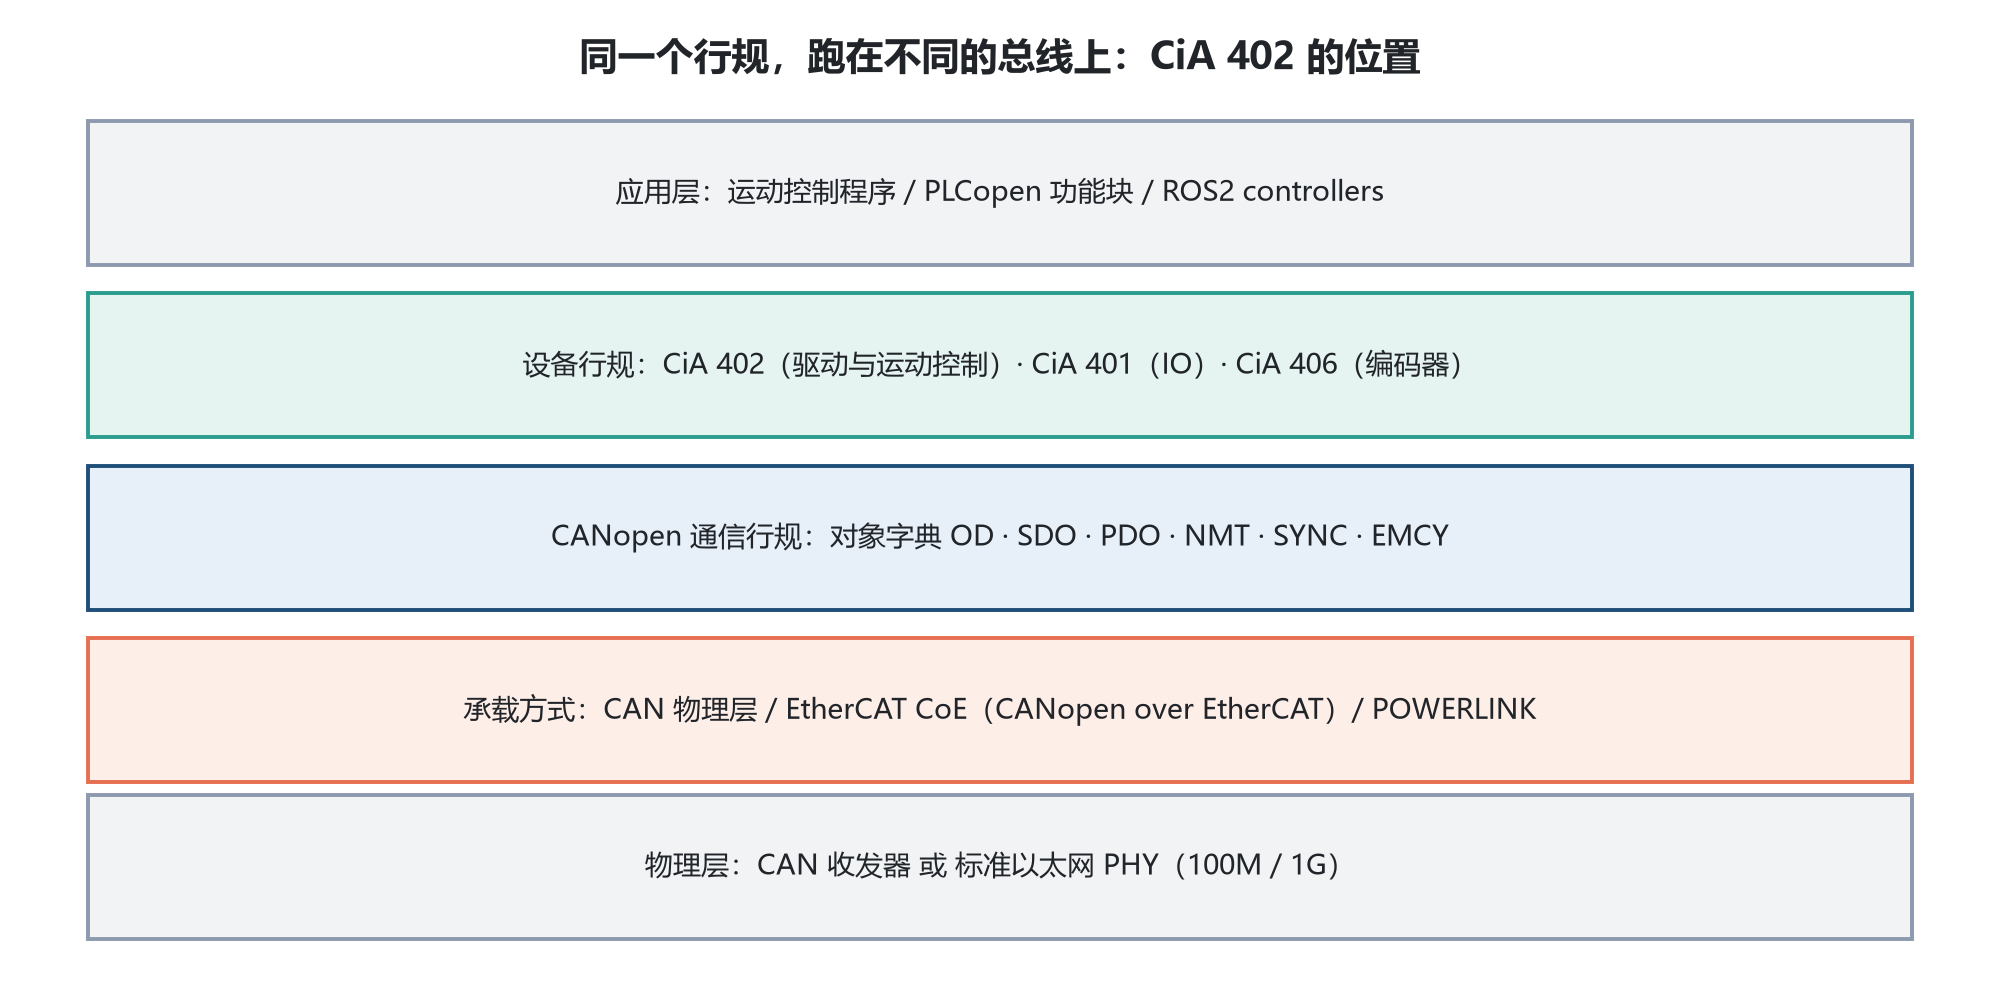
最关键的认知是这张图:CiA 402 是”应用层行规”,可以跑在 CANopen(CAN 总线)、EtherCAT CoE(CANopen over EtherCAT)、POWERLINK 上。这也是为什么 EtherCAT 伺服、CANopen 伺服的手册长得几乎一模一样——它们遵守的是同一个行规,只是下面的”运输公司”不同。上一篇 EtherCAT 市场文章里提到的总线伺服,底层协议几乎都是 CoE + CiA 402。
二、核心机制 1:驱动器状态机
CiA 402 的心脏是一台 8 状态、16 迁移的有限状态机。所有驱动器的上电、使能、急停、故障处理行为都由它定义。学会它,任何品牌的伺服启动逻辑你都能背出来:
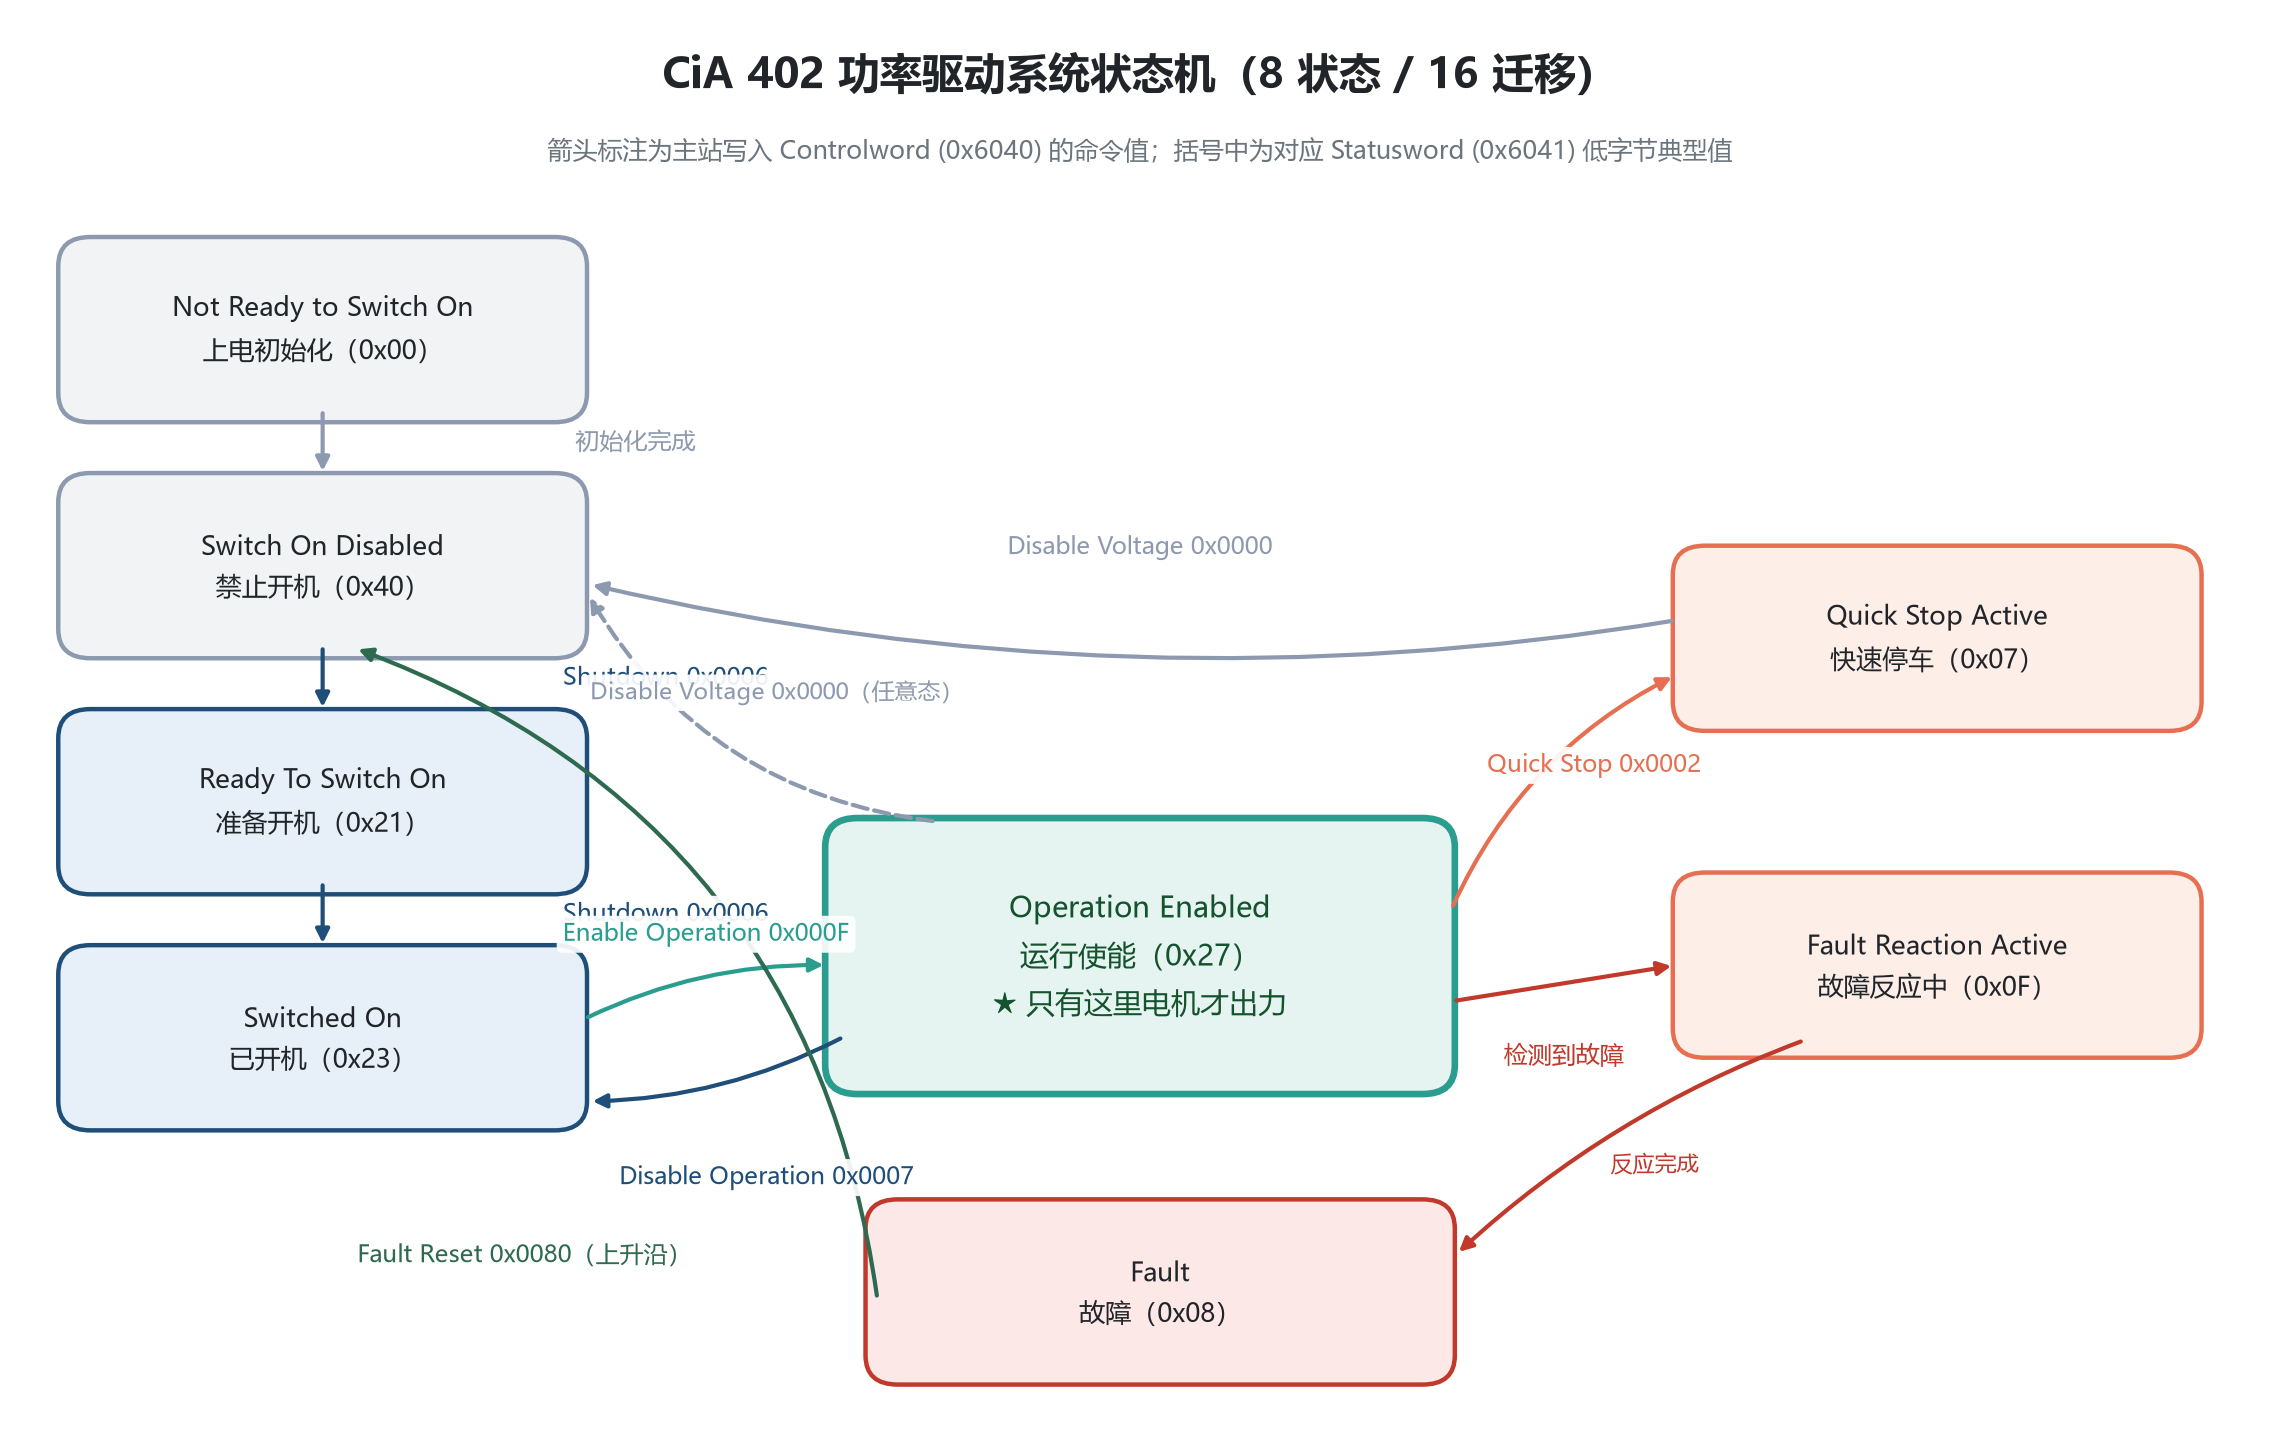
主站通过 Controlword(0x6040)发命令,驱动器通过 Statusword(0x6041)回报状态。记住这条主路径就够了:
0x0006(Shutdown)→ 0x0007(Switch On)→ 0x000F(Enable Operation),电机才出力;0x0002 触发快速停车,0x0080(上升沿)复位故障。两个关键字的位定义:
| 位 | Controlword 0x6040(主站写) | Statusword 0x6041(驱动器回) |
|---|---|---|
| 0 | Switch on(开机) | Ready to switch on |
| 1 | Enable voltage(使能电压) | Switched on |
| 2 | Quick stop(1=允许运行,0=快停) | Operation enabled |
| 3 | Enable operation(使能运行) | Fault(故障) |
| 4–6 | 模式相关(PP 模式 bit4=新设定值等) | Voltage enabled / Quick stop 状态 / Switch on disabled |
| 7 | Fault reset(故障复位,上升沿) | Warning(警告) |
| 8 | Halt(暂停) | 厂商自定义 |
| 9–10 | 模式相关 / 保留 | Remote(总线控制中恒为 1)/ Target reached(到位) |
| 11–15 | 厂商自定义 | 内部限幅 / Setpoint acknowledge(PP/IP)/ 跟随误差 / 厂商自定义 |
工程上要背的不是整张表,而是两条:状态机的 8 个状态长什么样,以及状态字低字节的”指纹”(0x00 未就绪 / 0x40 禁止开机 / 0x21 准备就绪 / 0x23 已开机 / 0x27 运行使能 / 0x08 故障)。调试时扫一眼状态字,就知道驱动器卡在哪一步——这是伺服排错的第一反应。
三、核心机制 2:操作模式
对象 0x6060(Modes of Operation)选择控制模式,0x6061 回显实际执行的模式。CiA 402 定义了两大类:
| 模式 | 值(0x6060) | 轨迹由谁生成 | 典型场景 |
|---|---|---|---|
| PP 轮廓位置 | 1 | 驱动器内部 | 点对点定位,传送带、抓取 |
| PV 轮廓速度 | 3 | 驱动器内部 | 恒速运行 |
| PT 轮廓转矩 | 4 | 驱动器内部 | 张力控制 |
| HM 回零 | 6 | 驱动器内部(35+ 种回零方式) | 建立绝对坐标系 |
| IP 插补位置 | 7 | 主站按周期发插补点 | 多轴轮廓(逐渐少用) |
| CSP 周期同步位置 | 8 | 主站每个周期发目标位置 | 机器人、多轴同步、阻抗控制 |
| CSV 周期同步速度 | 9 | 主站每周期发速度 | 实时速度跟随 |
| CST 周期同步转矩 | 10 | 主站每周期发转矩 | 力控、重力补偿 |
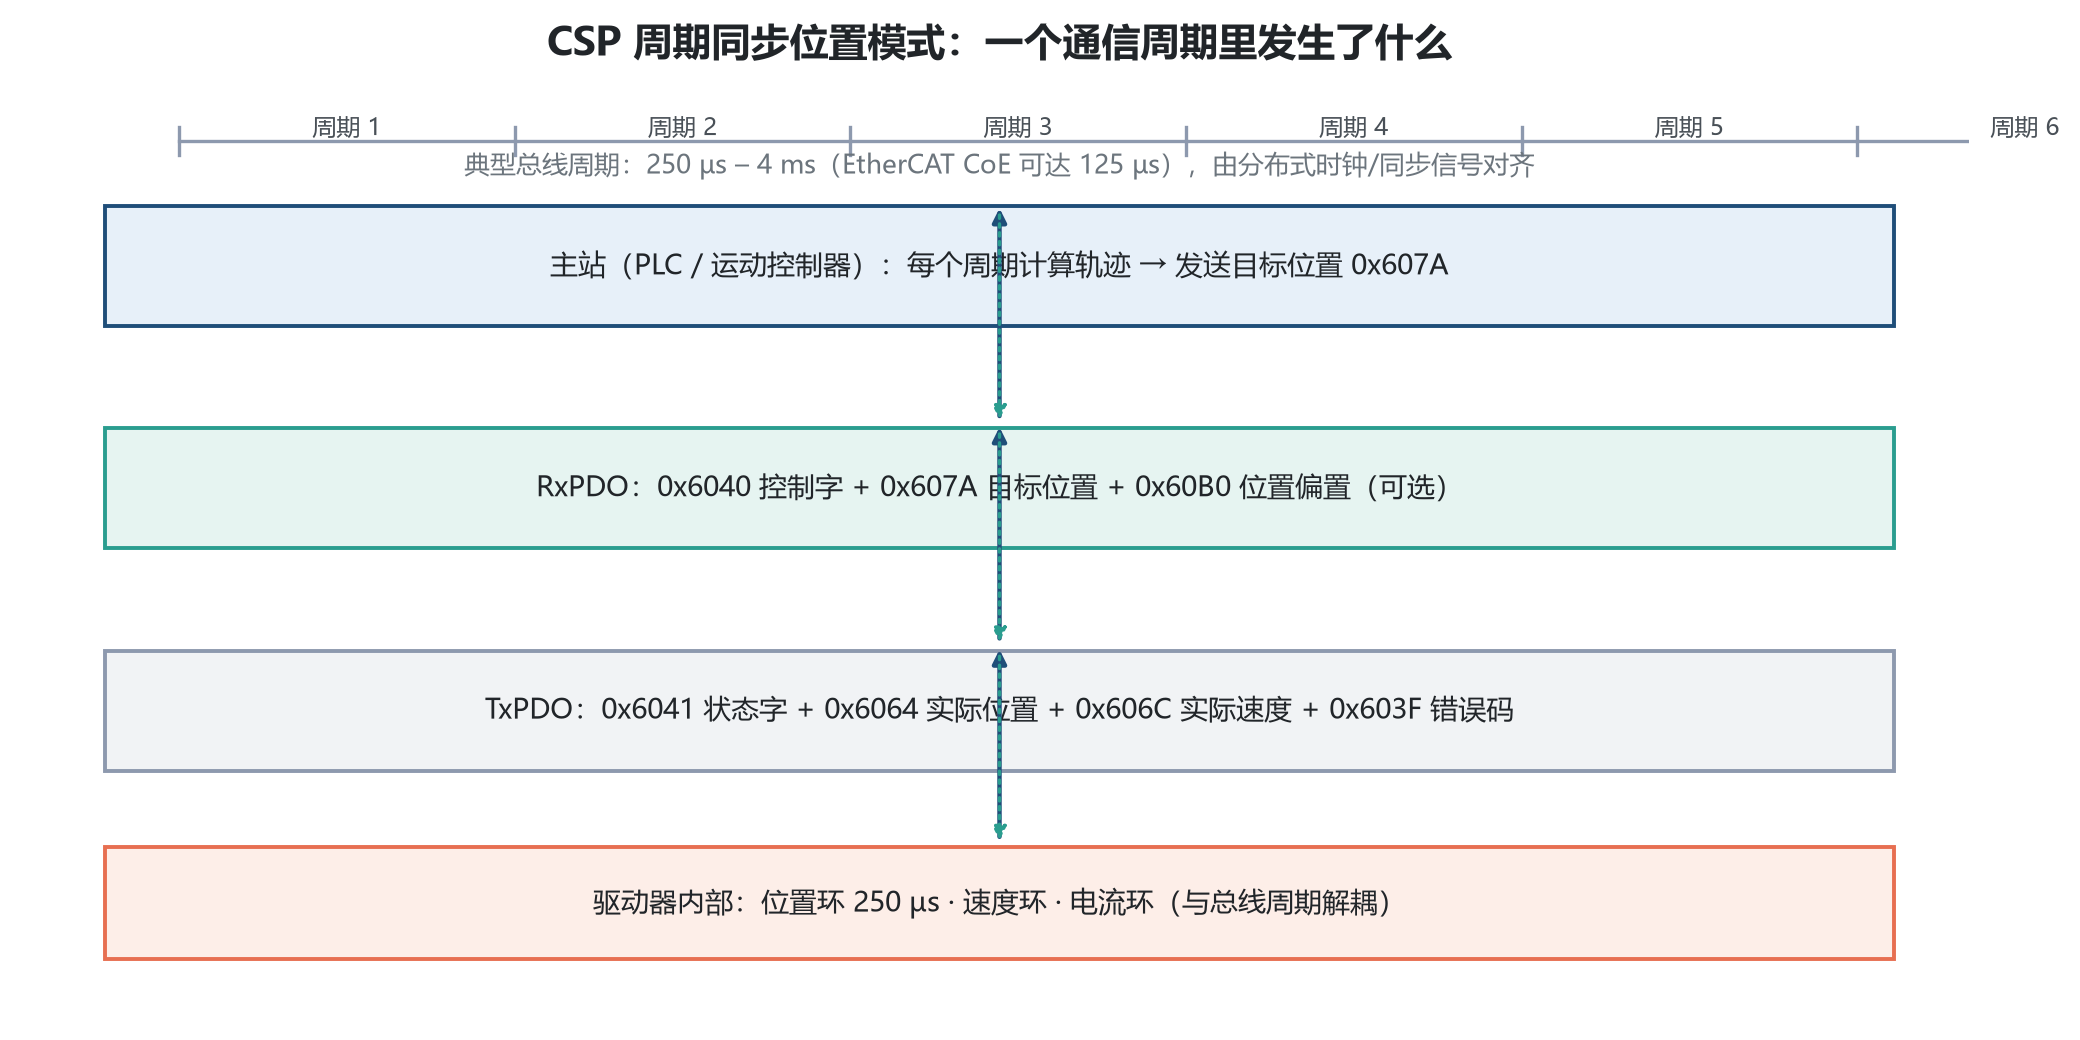
机器人和高精度多轴场景的主选是 CSP:主站负责轨迹规划,驱动器只执行位置环、速度环、电流环。这也是为什么现代协作机器人、工业伺服几乎清一色支持 CSP。一个 CSP 通信周期里发生的事:
四、核心机制 3:对象字典与关键对象速查
CiA 402 的全部能力都在对象字典(OD)里,主站通过 SDO(配置时)或 PDO(运行时周期性交换)访问。日常开发 80% 的工作只用到这张速查表:
| 对象 | 含义 | 对象 | 含义 |
|---|---|---|---|
| 0x6040 / 0x6041 | 控制字 / 状态字 | 0x6060 / 0x6061 | 模式选择 / 模式回显 |
| 0x607A / 0x6064 | 目标位置 / 实际位置 | 0x60FF / 0x606C | 目标速度 / 实际速度 |
| 0x6071 / 0x6077 | 目标转矩 / 实际转矩 | 0x603F | 错误码 |
| 0x6081 / 0x6083 / 0x6084 | 轮廓速度 / 加速度 / 减速度 | 0x6085 | 快速停止减速度 |
| 0x6098 / 0x6099 / 0x609A | 回零方式 / 回零速度 / 回零加速度 | 0x607C | 回零偏置 |
| 0x60FD / 0x60FE | 数字输入 / 数字输出 | 0x60B0 / 0x60B1 / 0x60B2 | 位置/速度/转矩偏置(CSP 补偿) |
| 0x608F / 0x6090 / 0x6091 / 0x6092 | 编码器分辨率 / 速度因子 / 齿轮比 / 进给常数(单位换算) | 0x1600–0x1603 / 0x1A00–0x1A03 | RxPDO / TxPDO 映射 |
五、新手最常见的五个坑
- 坑1:单位换算没配好。对象值是”位置单元”不是毫米——0x608F(编码器分辨率)、0x6091(齿轮比)、0x6092(进给常数)三者决定 1 个计数对应多少物理位移。定位不准先查这组;
- 坑2:状态机时序。写完 0x6040 后必须读 0x6041 确认迁移完成再发下一条命令;很多驱动器卡在 Switched On 不往前走,是因为外部硬件使能(如抱闸确认、STO 输入)没给;
- 坑3:切换模式前没 Halt。大多数驱动器要求先停止当前运动(0x6040 bit8=1 或先把速度清零)再切换 0x6060,否则模式切换无效或报警;
- 坑4:PDO 映射不匹配。EDS 文件里声明的 PDO 内容、映射顺序、数据长度,必须和主站配置完全一致——长度错一个字节,整个 PDO 就丢;
- 坑5:CSP 周期抖动。CSP 模式下主站周期的抖动会直接变成电机的速度纹波;EtherCAT CoE 要用 DC(分布式时钟),CANopen 要用 SYNC 对齐,别让调度器漂移。
六、学习路径:五阶段路线图
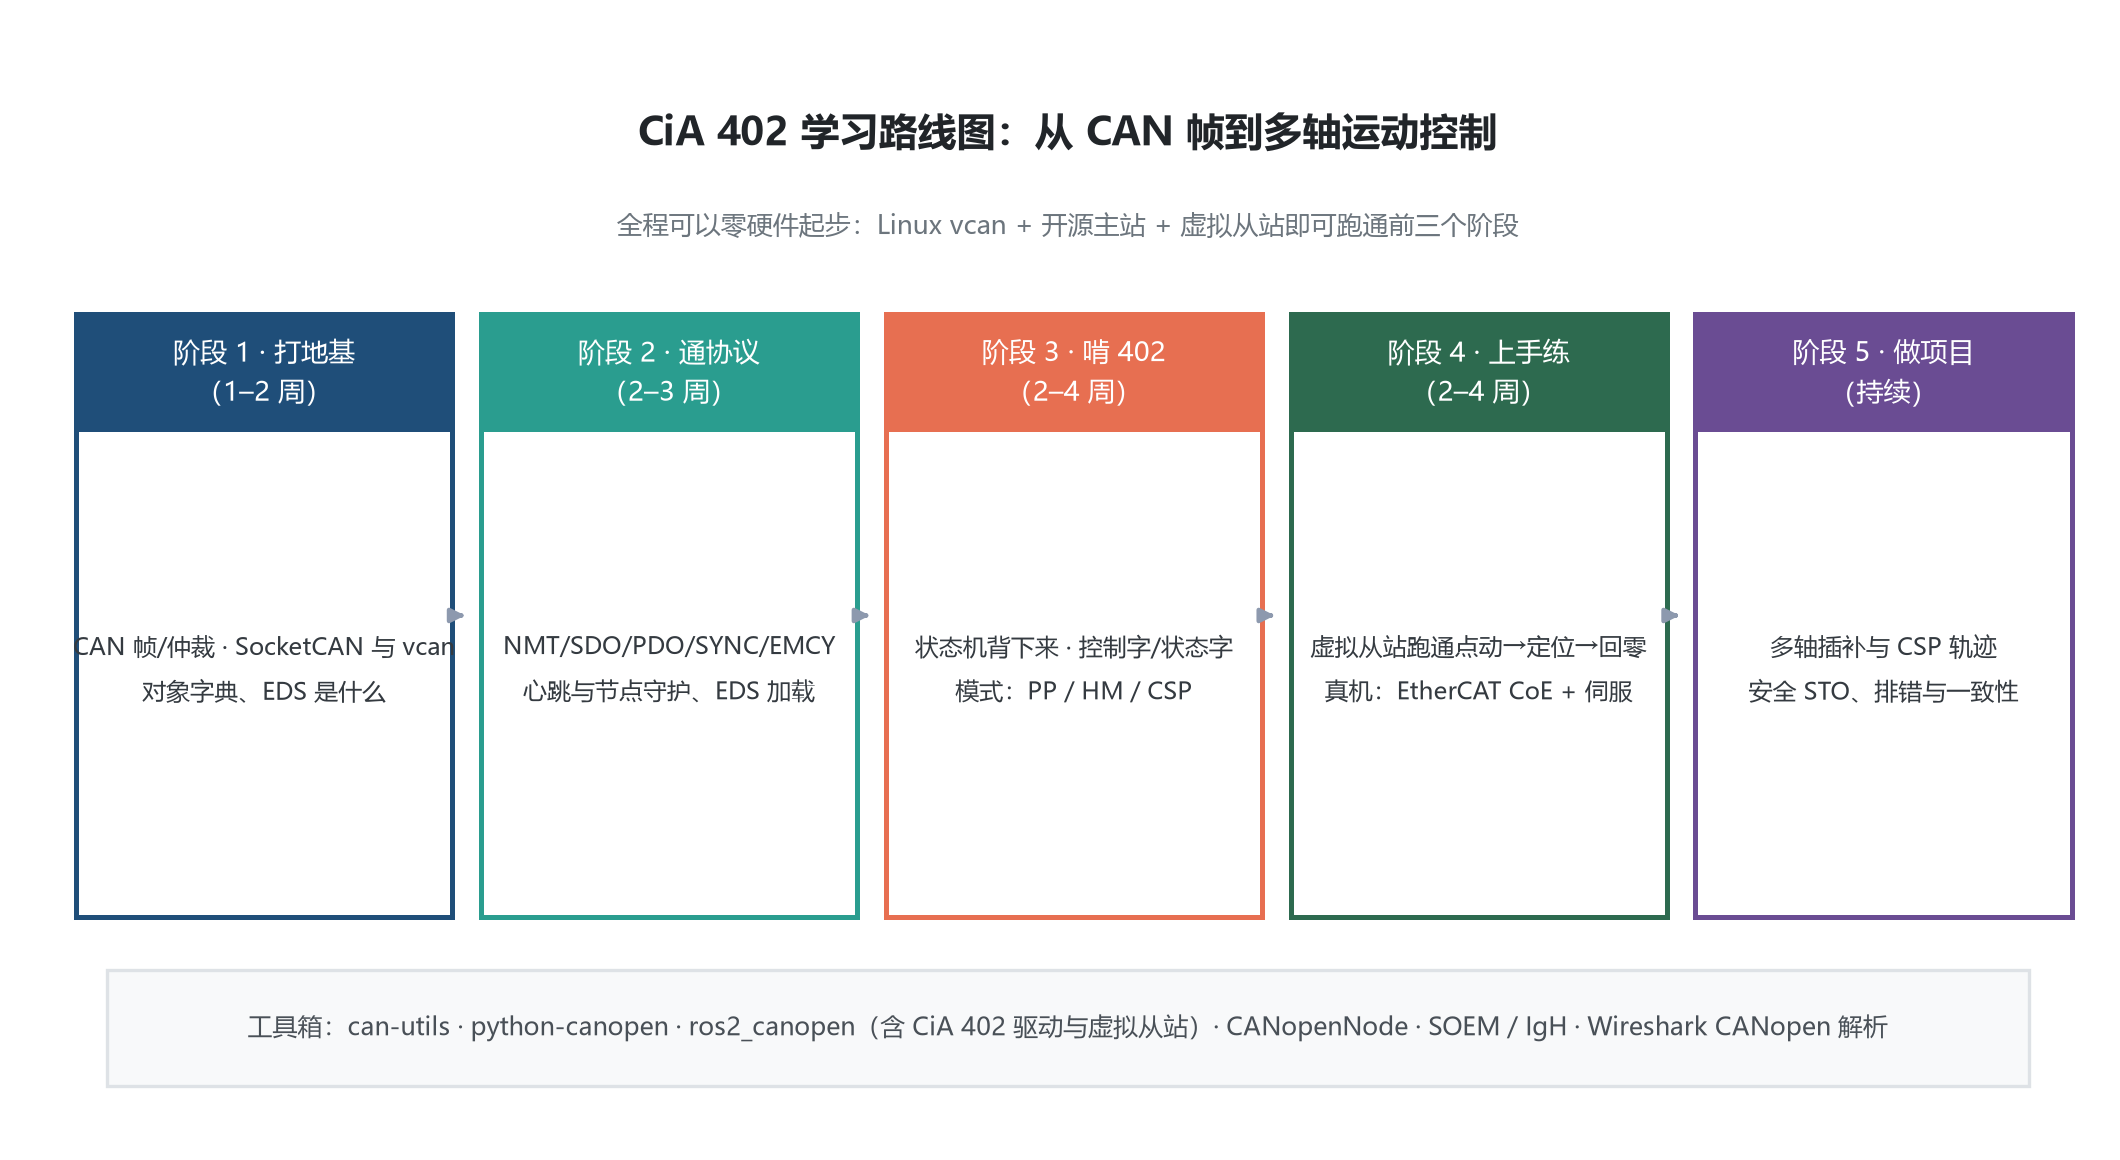
阶段 1:打地基(1–2 周)
搞懂 CAN 帧与仲裁、SocketCAN 与 vcan(虚拟 CAN,零硬件起步)、对象字典和 EDS 文件是什么。工具:Linux + can-utils(candump / cansend)。
阶段 2:通协议(2–3 周)
吃透 CANopen 的通信行规:NMT(节点状态)、SDO(参数读写)、PDO(周期性过程数据)、SYNC、EMCY、心跳与节点守护。用 python-canopen 在 vcan 上读写一个虚拟节点的 OD,是最快的上手方式。
阶段 3:啃 402(2–4 周)
把状态机图打印贴在工位上,亲手用 SDO 走完 0x0006 → 0x0007 → 0x000F 的使能序列;然后依次点亮 PP(写目标位置 + 轮廓参数)、HM(选回零方式)、CSP(周期发目标位置)。
阶段 4:上手练(2–4 周)
两条路并行:虚拟路——ros2_canopen 的 canopen_fake_slaves 包提供 CiA 402 虚拟从站,不花一分钱硬件就能在 vcan 上跑通”点动 → 定位 → 回零”完整流程;真机路——买一台支持 CiA 402 的入门级伺服(国产总线伺服千元左右),用 SOEM(EtherCAT CoE)或 python-canopen(CANopen)做主站,跑通 PP 定位。
阶段 5:做项目(持续)
多轴 CSP 轨迹插补、分布式时钟同步、STO 安全功能、用 Wireshark(内置 CANopen/EtherCAT 解析器)和示波器做总线排错、最终对接 ROS2 / PLCopen 运动控制框架做完整设备。
七、开源工具箱:全部免费可商用(除注明外)
- python-canopen(github.com/christiansandberg/canopen,MIT):pip 安装即用,内置 BaseNode402 封装,一行代码驱动状态机——入门首选;
- ros2_canopen(github.com/ros-industrial/ros2_canopen,Apache 2.0):ROS-Industrial 官方维护,内含 Cia402Driver(支持多轴、多通道 CiA 402)和虚拟从站,基于 lely-core;做机器人项目直接对接 ros2_control;
- CANopenNode(github.com/CANopenNode/CANopenNode,Apache 2.0):如果你要自己做从站(开发 CiA 402 伺服/IO 模块),这是最流行的开源协议栈,支持裸机、Linux、Zephyr;
- lely-core(lely-industries/lely-core):专业级 CANopen 主站库,ros2_canopen 的底层引擎;
- SOEM(github.com/OpenEtherCATsociety/SOEM,GPLv2):最简单的 EtherCAT 主站,配合 CoE 直接操控 CiA 402 伺服;
- IgH EtherCAT Master(etherlabmaster):Linux 实时 EtherCAT 主站,含 CoE 支持,适合搭运动控制实验平台;
- Wireshark:内置 CANopen 与 EtherCAT 解析器,总线排错神器。
结语
CiA 402 的本质是”约定大于配置”的极致——它把”伺服驱动器该怎么被控制”这件事变成了一份全球通用的契约。对嵌入式工程师而言,它是运动控制领域性价比最高的标准化知识之一:一套状态机、一张对象字典、几个模式,换来的是与全世界伺服产品对话的能力。
入门没有硬件门槛:vcan + python-canopen + ros2_canopen 的虚拟从站,今晚就能在你的电脑上跑通第一个 CiA 402 状态机。
参考资料:CiA DS 402 / IEC 61800-7-201 标准文档、Synapticon Motion Control Academy、各开源项目仓库与文档(python-canopen / ros2_canopen / CANopenNode / SOEM / lely-core / IgH)。