前言
上一篇《开源CNC软件全解析》和《GitHub 热门开源机械臂项目全解析》发布后,不少读者对机械臂”背后的供应链”产生了兴趣。确实,如果要在机器人行业寻找商业机会,电机和减速机是绕不开的两座金矿——在工业机器人的成本构成中,减速器约占 30%-35%,伺服电机约占 20%,是整台机器人中利润最厚、壁垒最高的部分。随着人形机器人浪潮到来,这两个品类的需求正在被重新定义。本文把机械臂常用的电机和减速机类型讲清楚:各自的优势与不足、当前的技术格局、值得关注的开源项目,以及未来的发展趋势与商业机会。
一、电机篇:机械臂的”肌肉”
1. 步进电机 — DIY 机械臂的性价比之王
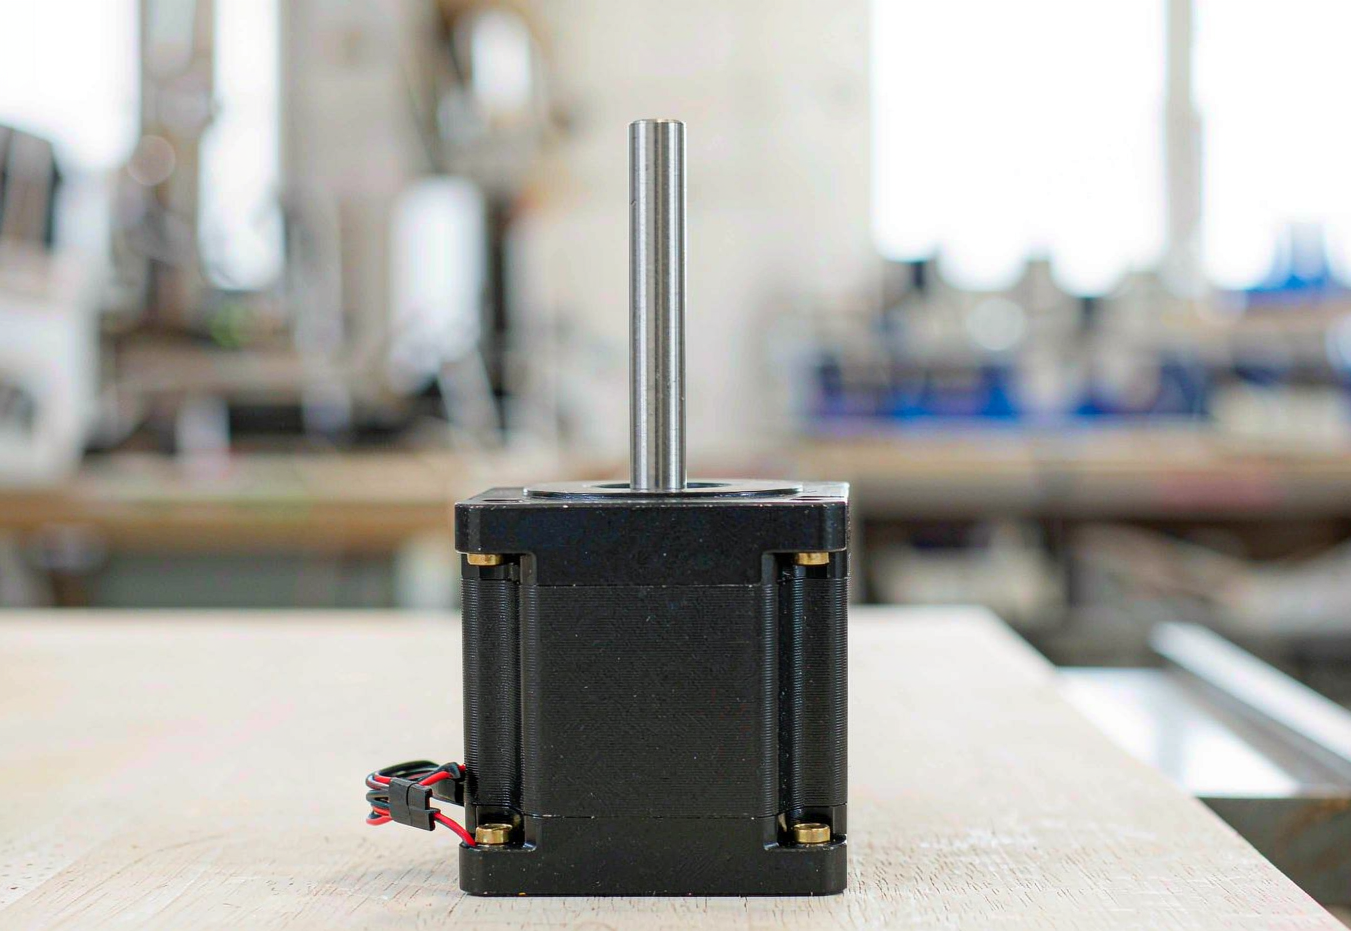
步进电机靠脉冲信号一步步转动,开环即可精确位置控制,无需编码器(当然加了闭环更好)。NEMA 17/23 是最常见规格。
- 优势:成本极低(几十元)、控制简单、低速大扭矩、静止可保持力矩,供应链极其成熟
- 不足:高速扭矩衰减明显、有振动和噪声、开环运行可能丢步、无法感知输出力矩(无力控能力)、功率密度低
- 典型应用:AR4、Thor、BCN3D Moveo 等开源工业风机械臂全部采用步进电机;CNC/3D 打印机同理
- 趋势:闭环步进(带编码器)正在吞吃传统开环市场,”伺服化的步进”成为中低端自动化主流
2. 串行总线舵机 — 教育与 AI 遥操作的宠儿
以 Feetech STS3215(SO-ARM100 在用)和 Robotis Dynamixel 为代表,把电机、减速齿轮、编码器和串行控制板集成在一个小壳体里,一条 daisy-chain 总线即可控制多关节。
- 优势:即插即用、自带位置反馈、容易搭建多自由度系统,Dynamixel 还支持电流力矩读取
- 不足:扭矩和刚度有限(SO-ARM 负载约 200g)、塑料齿轮易磨损、精度受齿隙限制
- 商业观察:SO-ARM 现象级走红直接把 Feetech 总线舵机卖断货——”开源硬件带火单一元器件”是当前机器人供应链最确定的机会之一
3. 交流伺服电机 — 工业机器人的主力肌肉
传统工业机器人(发那科、ABB、库卡)的每个关节都是”交流伺服电机 + 高速高减速比减速器”的闭环系统,配编码器实现全闭环控制。
- 优势:功率密度高、动态响应快、控制精度高、寿命长,可频繁启停
- 不足:贵、需要配套驱动器、系统复杂
- 商业观察:国产伺服(汇川、禾川等)已在中低端市场完成替代,正向上渗透;伺服驱动器是嵌入式团队切入机器人供应链最现实的切入点
4. 无框力矩电机 — 协作与人形机器人的心脏
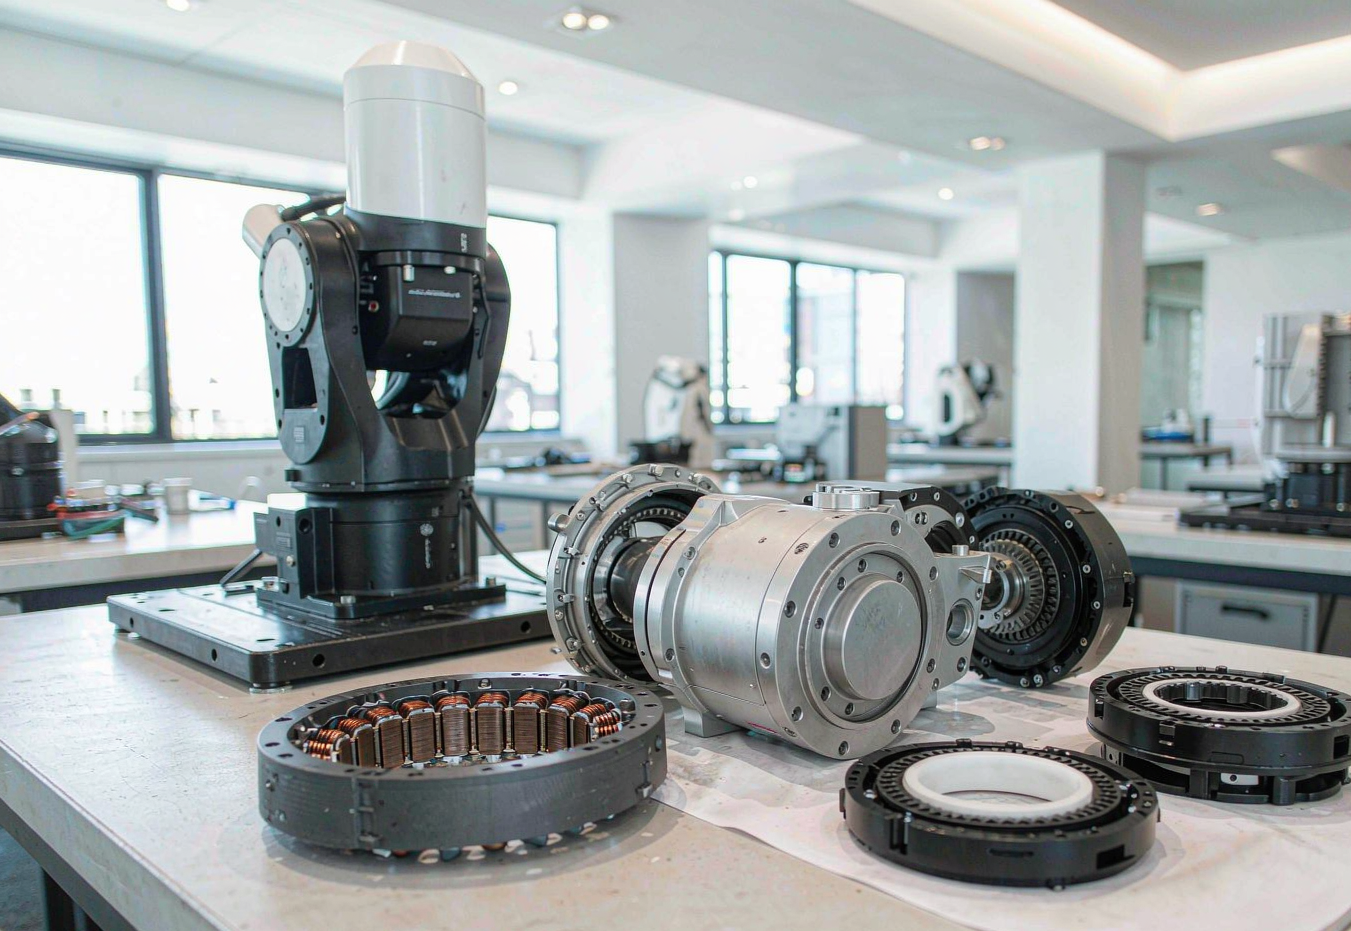
协作机器人和人形机器人普遍采用无框力矩电机(Frameless Torque Motor):只有定子和转子,直接嵌入关节壳体,与谐波/行星减速器、双编码器、驱动器打包成一体化关节模组。上图的分解关节模组可以清晰看到内部的无框电机定子(左下线圈盘)、减速器和编码器。
- 优势:扭矩密度高、轴向尺寸短、无齿槽转矩设计使力控细腻(电流环≈力矩传感)、中空走线
- 不足:散热设计是难点、单体成本高、对驱动器(FOC 矢量控制)要求高
- 典型应用:OpenArm(高回驱无刷电机 + 谐波减速器)、UBTech/宇树等人形关节、MIT Mini Cheetah 系准直驱执行器
- 趋势:这是当前增长最快的电机细分市场——”人形机器人量产元年”的直接受益者
二、减速机篇:机械臂的”关节”
电机转速快但扭矩小,减速机负责”以转速换扭矩”。三种精密减速器各有鲜明的性格:
1. 谐波减速器 — 轻量与精密的艺术家
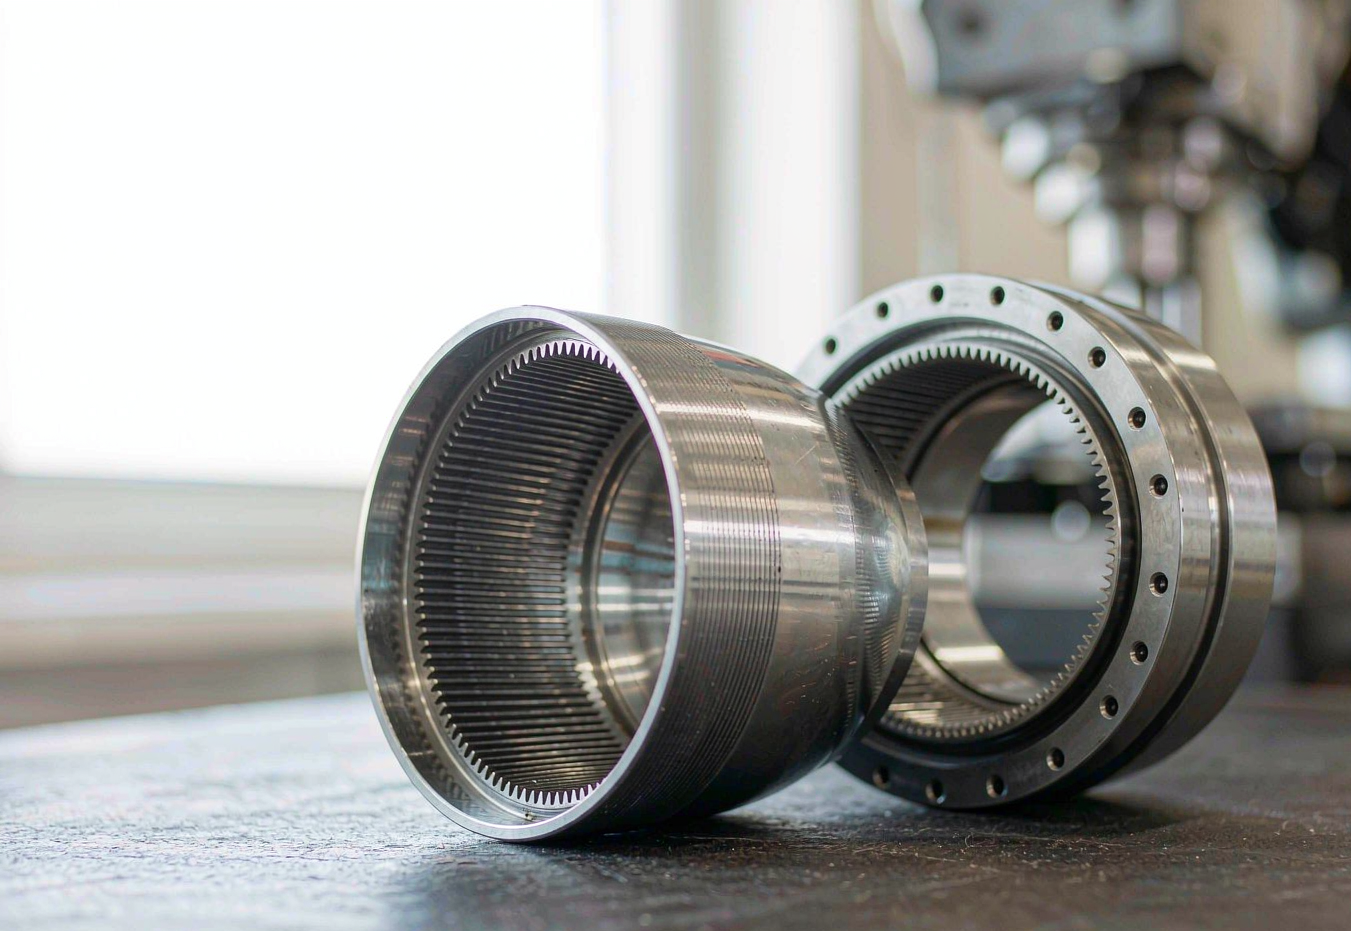
由波发生器、柔轮、刚轮三件套组成:柔轮被波发生器撑成椭圆,与刚轮少齿差啮合,单级就能做到 50-160 的减速比。
- 优势:近零背隙(精度可达 15 角秒内)、体积小重量轻、结构同轴便于中空走线——关节能做薄的秘密全在它
- 不足:柔轮靠弹性变形工作,疲劳寿命是天花板(标称 8000-10000 小时)、扭转刚度低、怕冲击过载
- 典型应用:协作臂全关节、工业臂 J4-J6 腕部关节、人形机器人上肢
- 格局:日本哈默纳科(Harmonic Drive)全球霸主;国产绿的谐波已实现规模化替代,把价格打下来一大截
2. RV 减速器 — 重载关节的堡垒
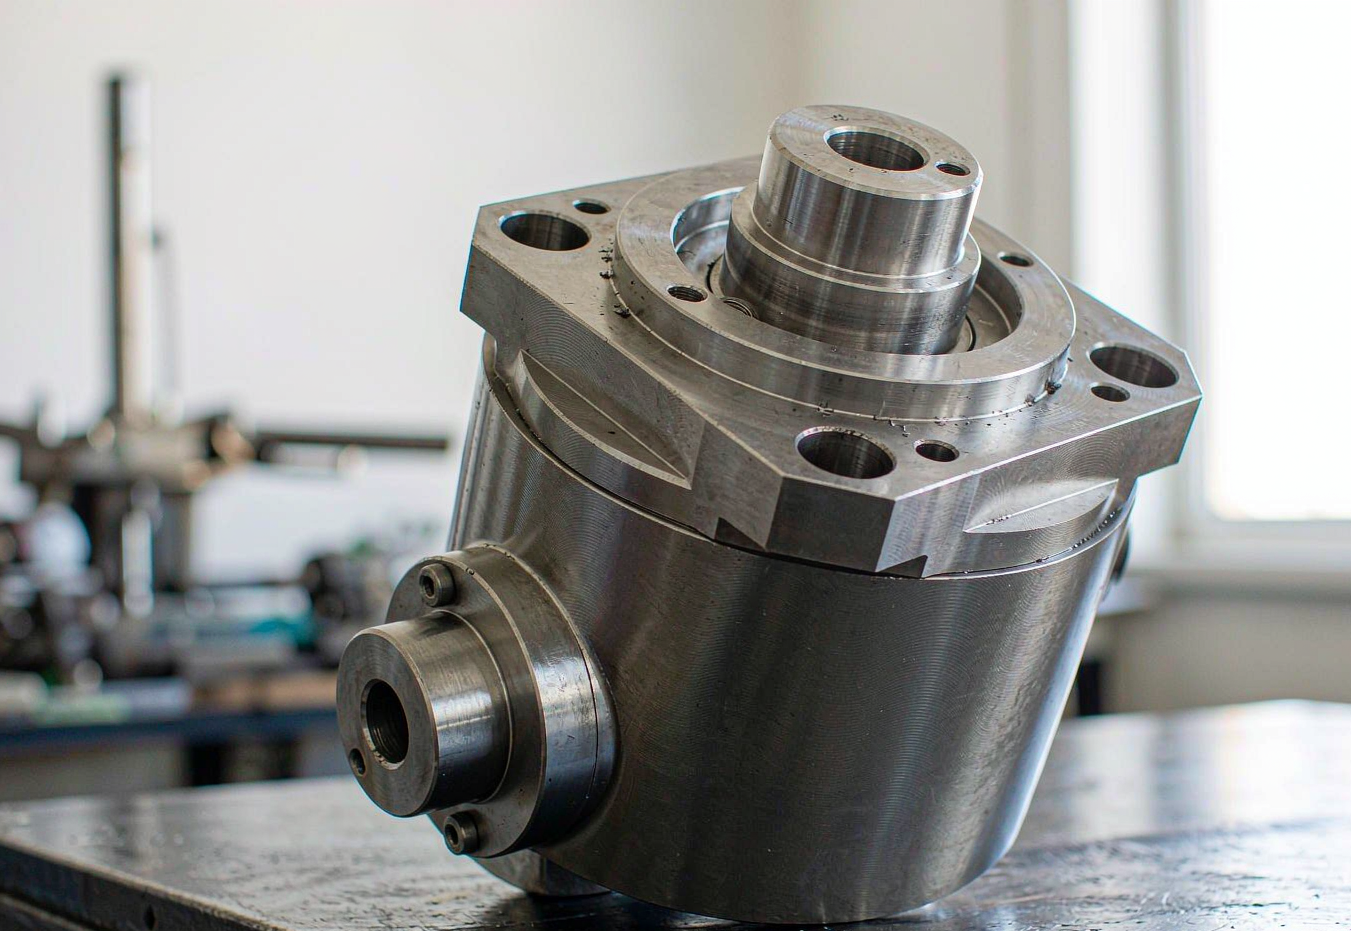
两级传动(渐开线齿轮 + 摆线针轮),多齿同时啮合带来极高的刚度和抗冲击能力。
- 优势:刚度高、承载强、过载能力好、精度保持性长——重载场景无可替代
- 不足:结构复杂、体积重量大、成本高,不适合轻薄关节
- 典型应用:工业机器人 J1-J3(底座、肩部、大臂)、重载搬运/焊接机器人、人形机器人髋关节候选方案
- 格局:日本纳博特斯克(Nabtesco)占全球约 60% 份额;国产双环传动等正在追赶
3. 行星减速器 — 可靠高效的基石
太阳轮-行星轮-内齿圈的经典结构,多齿分担负载。
- 优势:传动效率高(>97%)、刚性好、抗冲击、成本友好、供应链最成熟
- 不足:单级减速比小(约 3-10:1)、背隙比谐波大,多级串联后回差累积
- 趋势:人形机器人下肢的意外赢家——髋膝等腿部关节频繁承受落地冲击,精密行星比谐波更皮实、比 RV 更轻,正在成为人形下肢主流选择;此外线性执行器用的行星滚柱丝杠本质上是它的近亲,需求爆发
4. 准直驱(QDD)— 新势力路线
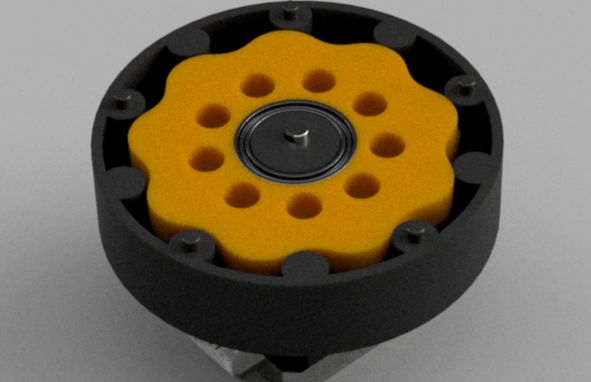
用大直径高扭矩密度的无框电机配 3-10:1 的低减速比行星/摆线传动,保留很强的反向驱动性,让”电流即力矩”,腿足动态控制和力控操作都偏爱这条路线。摆线针轮(Cycloidal)结构因可用 3D 打印制造,在开源社区特别流行。
典型搭配速查
| 机器人类型 | 电机方案 | 减速器方案 |
|---|---|---|
| 工业重载 6 轴机器人 | 交流伺服 | J1-J3 用 RV,J4-J6 用谐波 |
| 协作机器人 | 无框力矩电机(FOC) | 全关节谐波 |
| 人形机器人 | 无框力矩电机 + 空心杯(手部) | 上肢谐波,下肢精密行星,手部微型行星 |
| DIY/教育机械臂 | 步进 / 总线舵机 | 同步带 + 打印齿轮 / 舵机内置齿轮箱 |
| 腿足动态机器人 | 外转子无刷电机 | 准直驱低减速比行星/摆线 |
三、值得关注的开源项目
1. ODRI 开源执行器硬件 — 力控关节的教科书
GitHub:github.com/open-dynamic-robot-initiative/open_robot_actuator_hardware
马克斯·普朗克研究所、NYU 等联合发起的开源关节执行器项目:无框/外转子无刷电机 + 行星或同步带减速 + 双编码器 + 开源驱动 PCB(micro_driver)+ 电流力矩闭环固件,从机械图纸到控制固件全套公开。想学一体化关节模组设计,这是最好的起点。
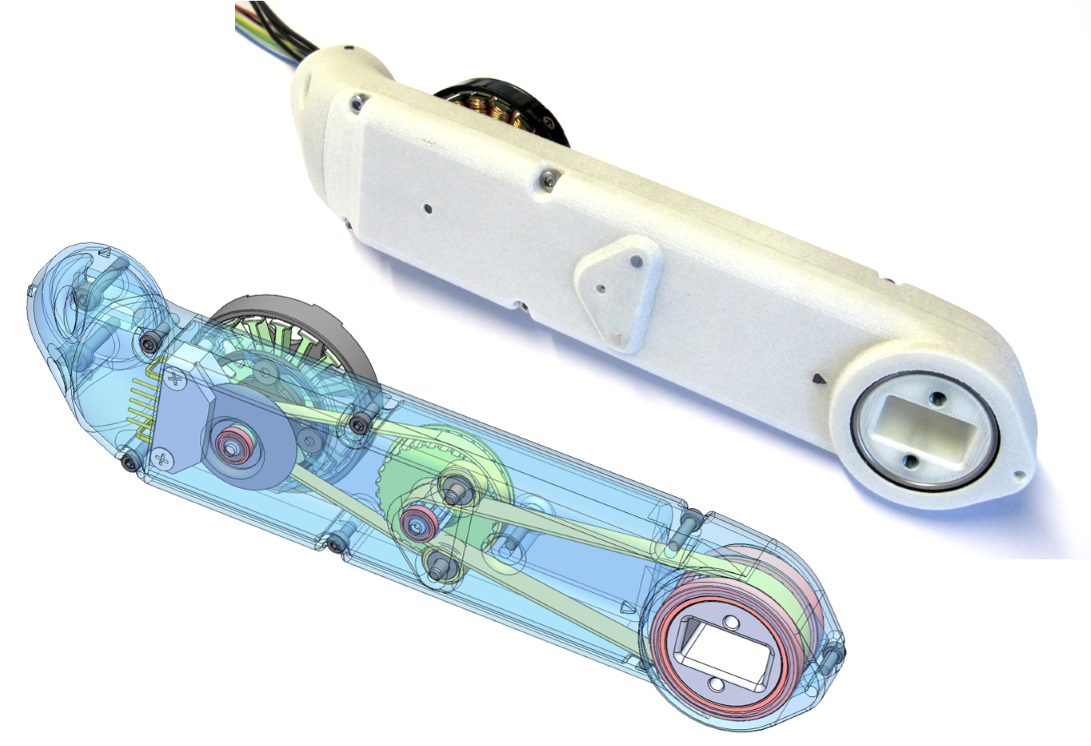
2. Berkeley Humanoid Lite — 3D 打印摆线关节的人形机器人
GitHub:github.com/HybridRobotics/Berkeley-Humanoid-Lite
伯克利开源的 3D 打印人形机器人,全部关节采用外转子无刷电机 + 约 15:1 的 3D 打印摆线减速器,配套完整驱动与强化学习训练代码(Isaac Lab 到实机),证明”桌面级设备也能造人形”。
3. 开源摆线减速器 — 15 岁少年的 GitHub 明星项目
GitHub:github.com/tom-ilan/cycloidal_gearbox
一位 15 岁创客开源的摆线针轮减速器,完整的参数化 CAD 和装配文档,3D 打印即可复现,在 Hacker News 上广受好评。摆线轮廓的数学建模是难点,这个项目把门槛拉到了中学生水平。类似的还有 aaedmusa 的 Internal-Cycloidal-Actuator(github.com/aaedmusa/Internal-Cycloidal-Actuator),把外转子电机和中空双摆线减速器做成一体的电机本体开源项目。
4. OpenArm — BLDC + 谐波关节的开源范本
GitHub:github.com/enactic/openarm
上篇介绍过的开源 7 自由度机械臂,每个关节就是一颗标准的”无框无刷电机 + 谐波减速器 + 双编码器 + CAN-FD 驱动器”模组,是研究协作臂关节模组架构的最佳参考,其关节已国产化率达 90%。
5. 更多入口
GitHub 上的 open_source_qdd_actuator_learning_curator(收录在 ImChong/Robotics_Notebooks 中)整理了几乎所有值得学习的开源 QDD/力控关节执行器项目,包括电机本体也开源的 OpenTorque 等,是这个细分领域最全的策展清单。
四、现状与发展趋势
现状一句话:精密减速器和高端电机是机器人产业链中”日本主导、中国追赶”最典型的领域。哈默纳科(谐波)和纳博特斯克(RV)两家日企垄断全球大部分市场多年,但过去五年国产替代明显加速——绿的谐波的谐波减速器已进入国内主流协作臂和人形机器人供应链,双环传动的 RV 也批量装机;无框力矩电机领域,国内厂商与海外差距最小,甚至在外转子准直驱电机上领先。
趋势判断:
- 人形机器人重新定义需求结构:上肢谐波、下肢精密行星、手部空心杯+微型行星、线性执行器用行星滚柱丝杠——每一类都有数倍于协作臂时代的量级空间
- 一体化关节模组成为采购单元:整机厂不再分别买电机和减速器,而是采购集成好的关节模组,模组厂商成为新的产业分层
- 准直驱与力控成为共识:低减速比 + 大扭矩电机 + 高带宽电流环,机械设计门槛让位于驱动器和算法
- 成本曲线快速下探:开源项目(本文列举的 ODRI、Berkeley Lite 等)持续拉低行业认知门槛,供应链国产化把关节模组价格从数万元压向千元级
五、商业机会在哪里?
站在”知道现状、看清趋势”的角度,机会大致分四层:
- 上游元器件(壁垒最高):无框力矩电机、空心杯电机、精密行星减速器、行星滚柱丝杠、磁编码器。这些品类需求增速最快,且尚未形成绝对垄断,适合有制造能力的团队切入
- 中游关节模组(当前最热):把电机+减速器+编码器+驱动器集成为标准化模组,创业公司密集。差异化关键在力控性能、寿命和成本——而这恰恰需要吃透本文讲的传动方案取舍
- 驱动器与固件(嵌入式团队的机会):FOC 驱动器、CAN-FD 总线协议栈、关节固件是纯软件+硬件设计能力就能切入的环节,开源生态(ODRI 的 micro_driver、ODrive、SimpleFOC)已经提供了完整跳板
- 垂直应用集成(离钱最近):用成熟关节模组做细分场景设备(焊接、分拣、检测),不碰核心零部件、吃应用红利
对嵌入式开发者和中小团队而言,最现实的路径是:先用本文的开源项目低成本学会”关节模组”的设计语言,再选择驱动器/固件或垂直应用作为切入口——上游元器件的重资产游戏,留给产业资本去玩。
结语
机械臂的竞争,本质上是”电机 × 减速器 × 控制器”这三角的竞争。谐波、RV、行星没有高低之分,只有场景匹配与否;步进、舵机、伺服、无框电机的迭代,背后是控制技术从位置环走向力矩环的大迁移。开源社区已经把知识门槛降到历史最低,接下来的十年,谁能把开源方案工程化、把模组成本打到规模化临界点,谁就拿到了机器人产业的入场券。
推荐阅读顺序:先跑通 SO-ARM100 理解关节控制 → 再研究 ODRI 执行器学模组设计 → 最后关注国产谐波/行星供应链动态。三步走完,你对这个行业的判断会比大多数炒概念的人靠谱得多。