前言
如果说前几年开源硬件圈的明星是 3D 打印机和 CNC,那么现在最火的无疑是机械臂。随着 AI 大模型进入机器人领域(具身智能/Physical AI),开源社区涌现出一批设计精良、文档完善的机械臂项目:有人用 3D 打印机就能复刻一台六轴工业臂,也有人用几百元搭起 AI 遥操作平台。本文沿用上篇《开源CNC软件全解析》的思路,带大家系统浏览 GitHub 上值得关注的开源机械臂项目——从 AI 学习平台到经典 DIY 大臂,再到配套的软件生态。
一、AI 时代的新宠:为机器人学习而生
1. SO-ARM100 / SO-101 — 百元级 AI 机械臂标杆
GitHub:github.com/TheRobotStudio/SO-ARM100(Apache-2.0)
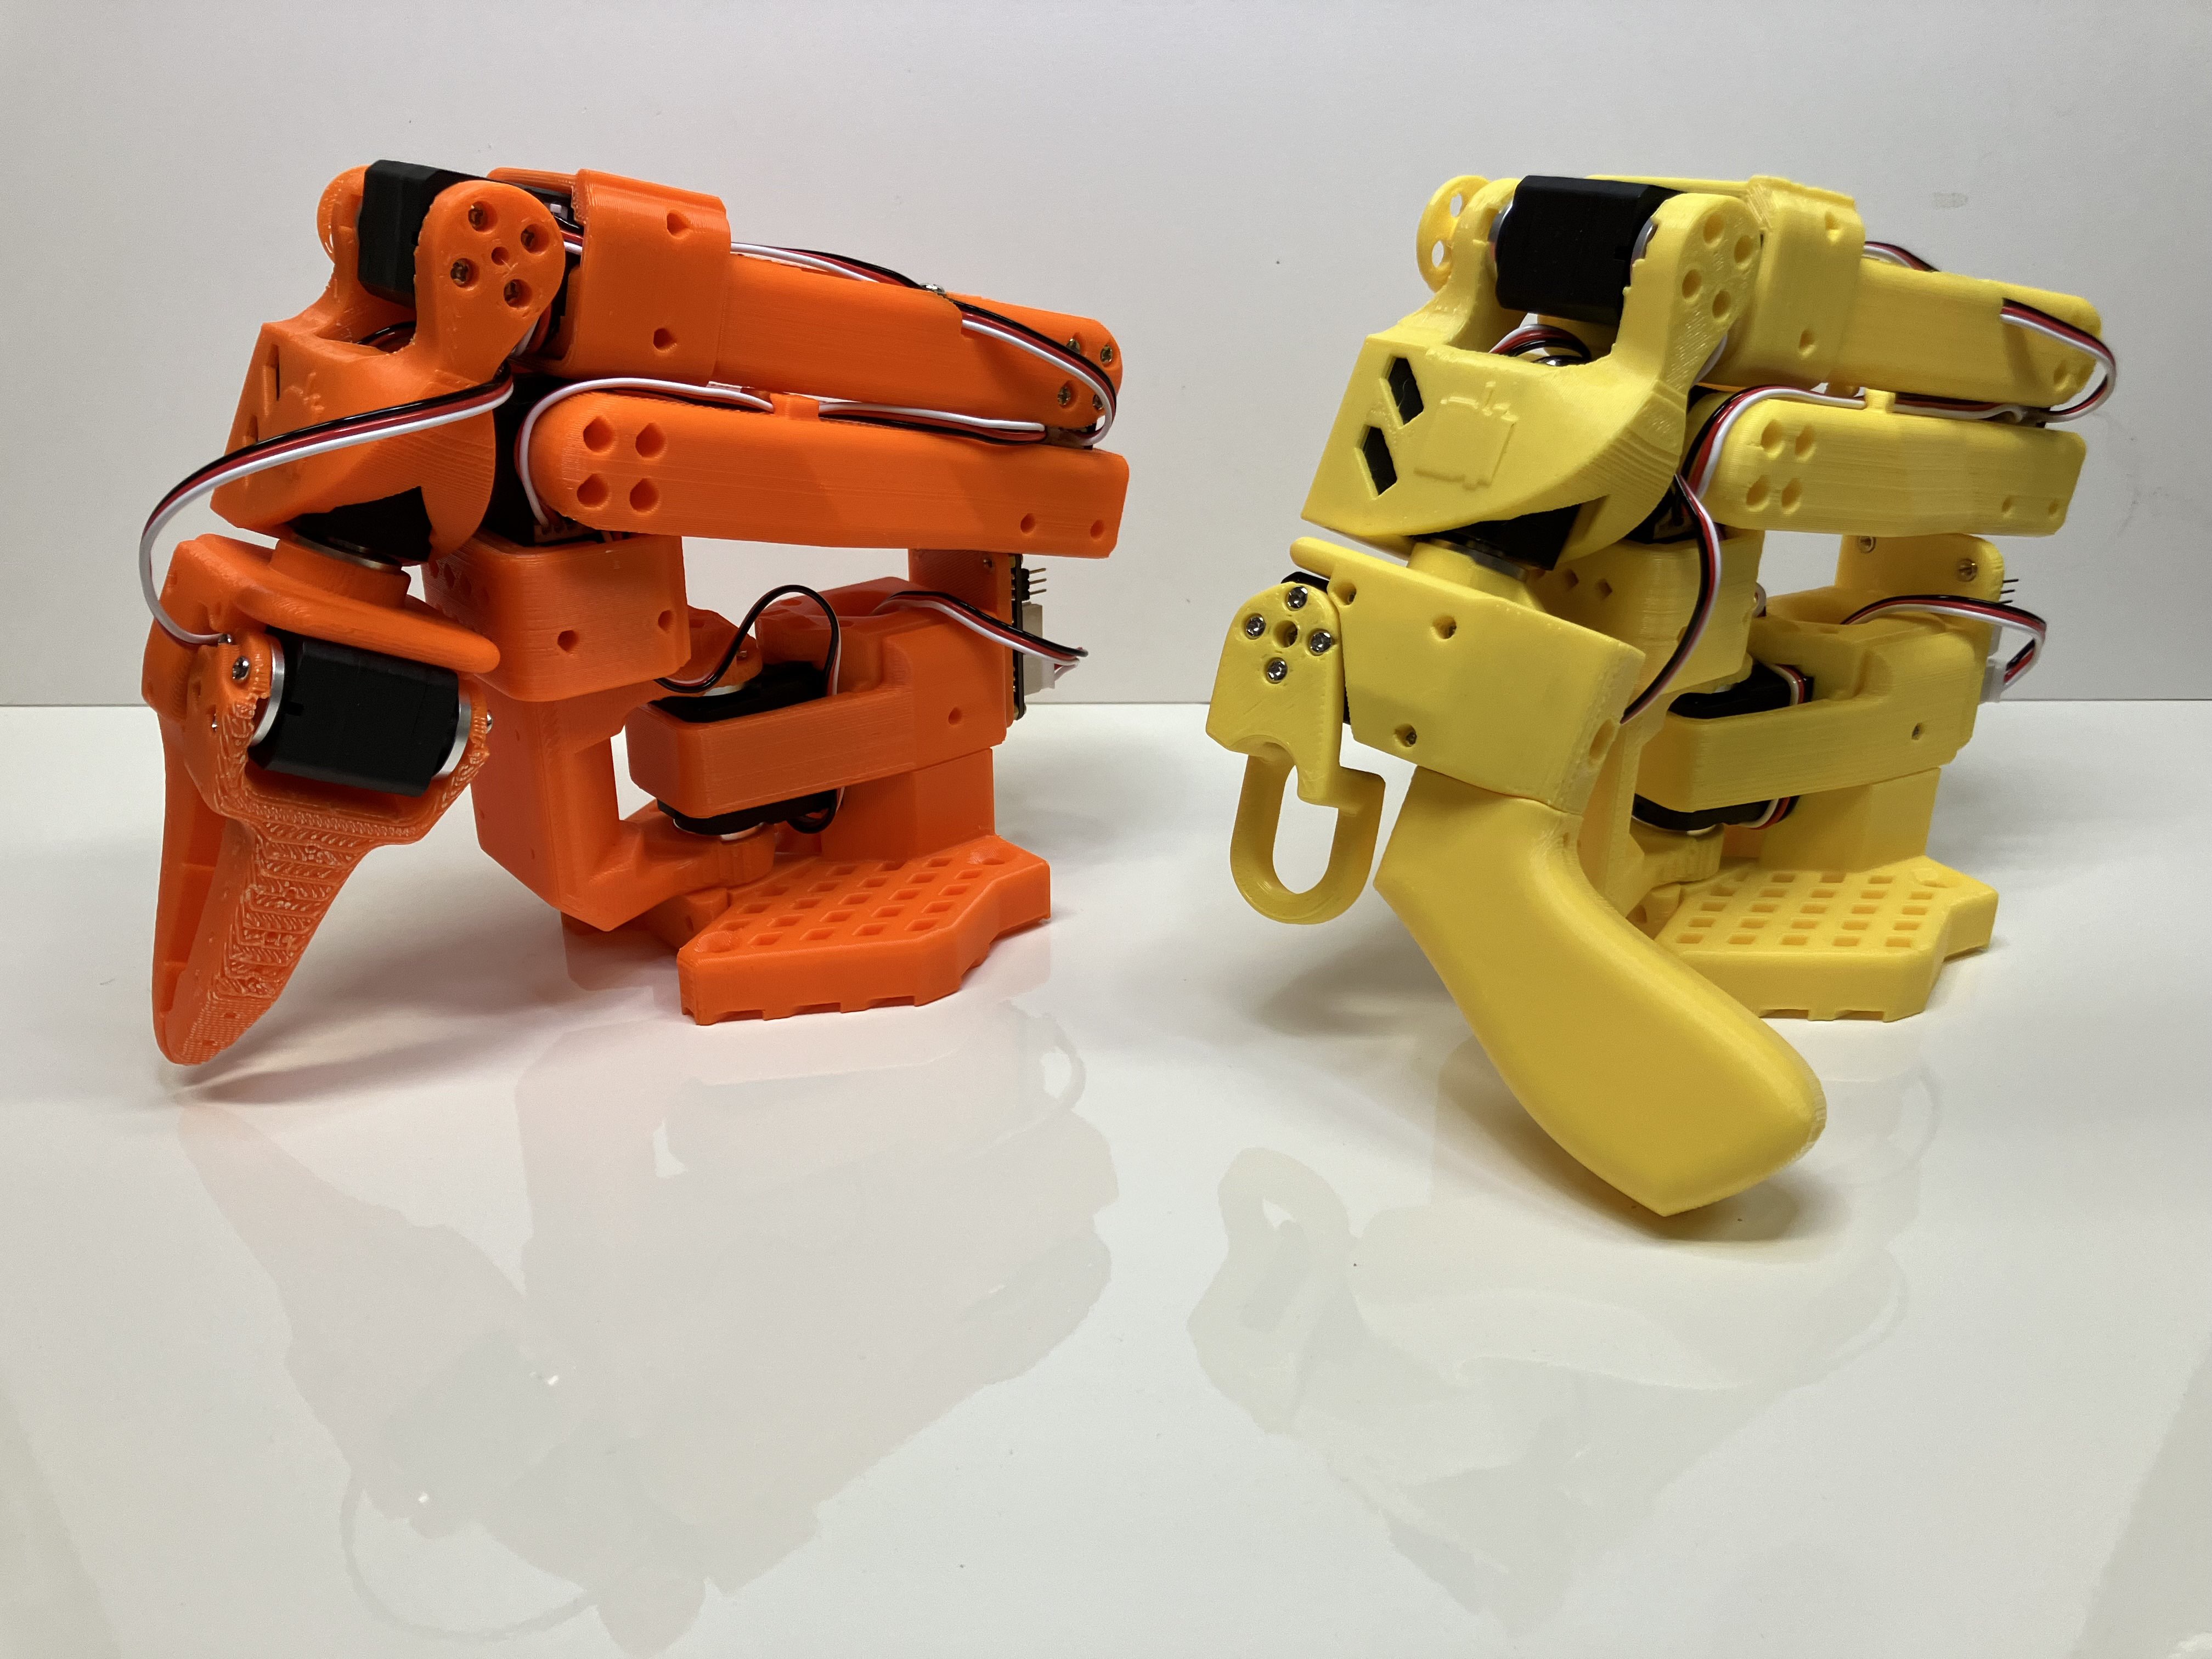
SO-ARM100(SO-100)由 TheRobot Studio 与 Hugging Face 联合设计,是 Hugging Face 开源机器人学习库 LeRobot(github.com/huggingface/lerobot)的官方参考硬件。它的核心玩法是”主臂 + 从臂”遥操作:你手动扳动主臂,从臂实时跟手复制动作,同时用 LeRobot 采集端到端训练数据——这是当下模仿学习(ACT、Diffusion Policy)和 VLA 模型(Pi0、SmolVLA)最流行的数据采集方式。亮点:
- 结构全部 3D 打印(PLA+ 即可),驱动用 Feetech STS3215 串行总线舵机,单臂物料约 $115-125,双臂遥操作套装约 $230(国内自购约 ¥1300+)
- 升级版 SO-101 改进了走线和装配,不再需要拆舵机齿轮,组装时间缩短到约 20 分钟
- 官方提供 URDF 和 MuJoCo 仿真模型,可先仿真后实物
- LeRobot 生态极其活跃:支持 LeKiwi 移动底盘、多种策略模型训练,全球黑客松以它为标准平台
2. OpenArm — 面向人形机器人研究的 7 自由度手臂
GitHub:github.com/enactic/openarm(Apache-2.0)
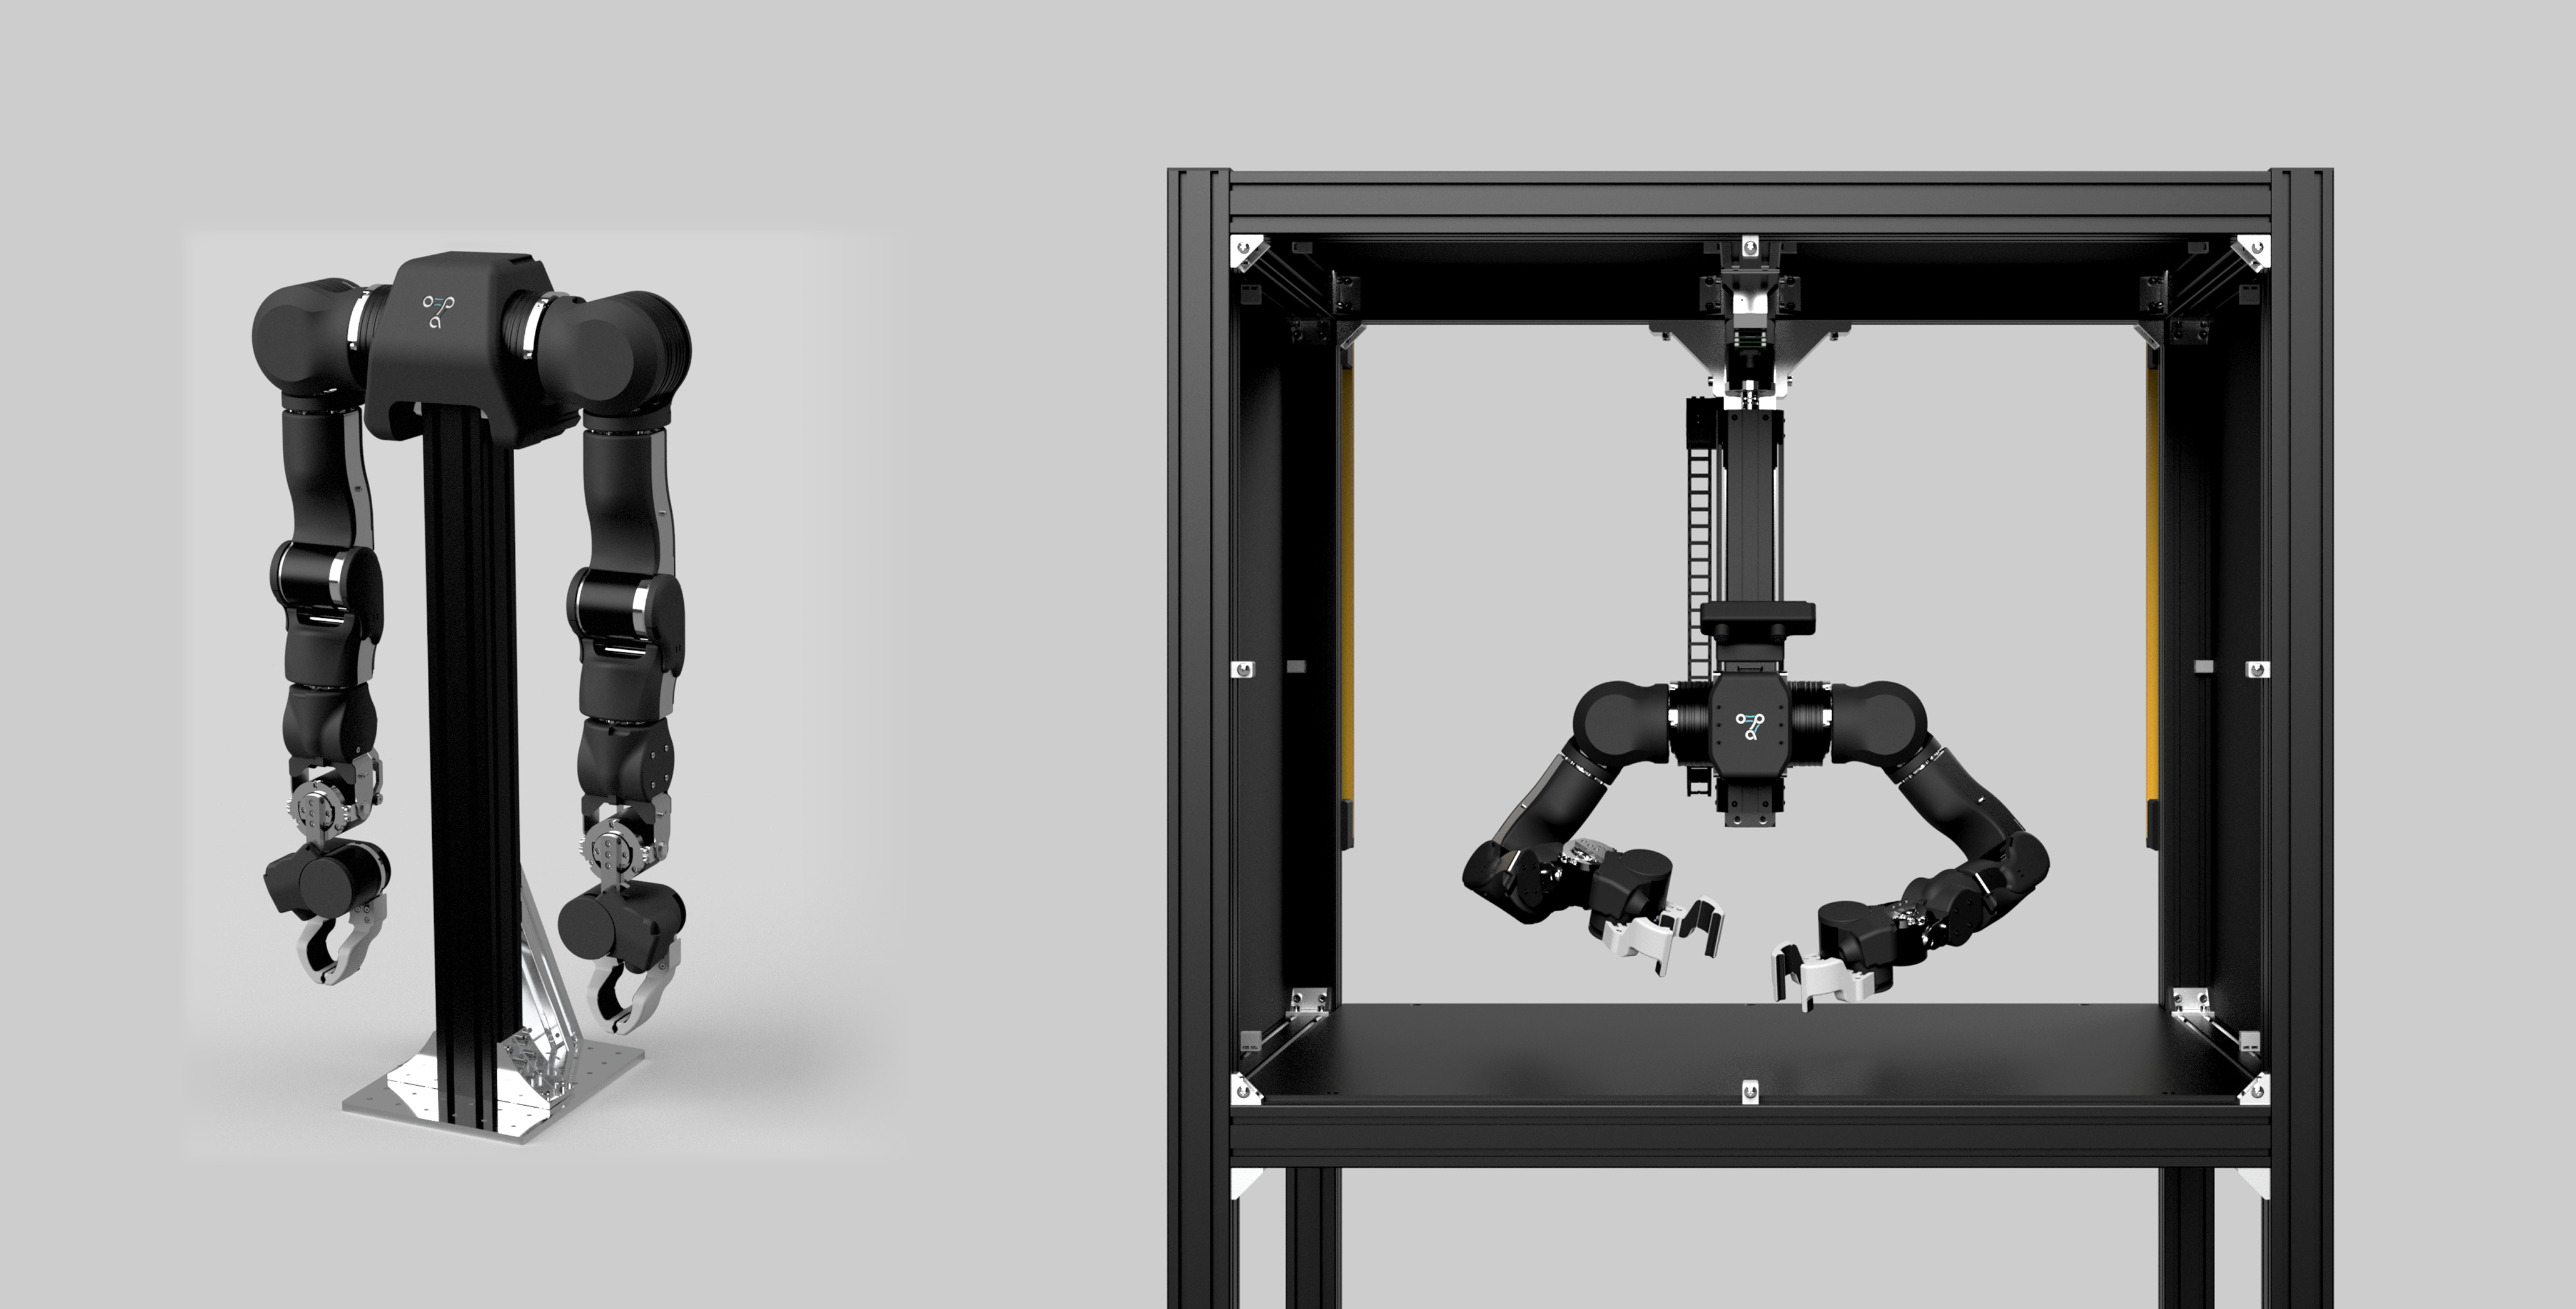
如果说 SO-101 是”入门玩具”,OpenArm 就是”研究级装备”。它由 Enactic 公司开源,7 个自由度(类人手臂构型),采用带谐波减速器的 BLDC 电机和力矩控制,目标是为人形机器人的上肢操作研究提供可复现的开放硬件。项目同时开放机械 CAD、电子原理图、固件和软件,甚至提供配套的双臂操作单元(cell)设计,适合做力控操作和物理 AI 研究的团队。
二、经典 3D 打印机械臂:Maker 的浪漫
3. Thor — 最精致的开源六轴臂之一
GitHub:github.com/AngelLM/Thor(GPL-3.0)
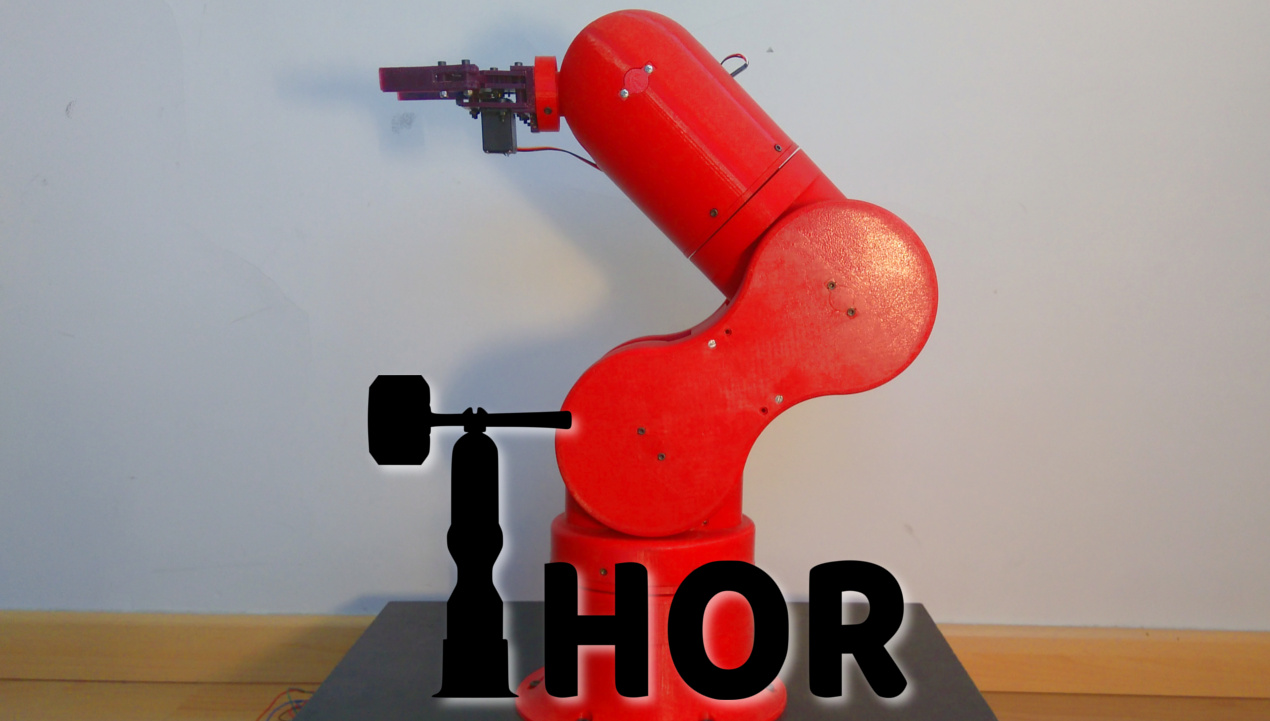
Thor 是西班牙工程师 Ángel Larrañaga 的作品,堪称开源机械臂设计的标杆:6 自由度工业构型、步进电机 + 3D 打印行星减速齿轮 + GT2 同步带传动,臂展约 625mm,可抬起 750g 重物。它的红色外壳几乎可以以假乱真——很多人第一眼会以为这是一台商用工业机器人。文档极为完善(装配手册、BOM、电气原理图齐全),适合认真想挑战一次”大型项目”的 Maker。
4. BCN3D Moveo — 为职业教育而生
GitHub:github.com/BCN3D/BCN3D-Moveo
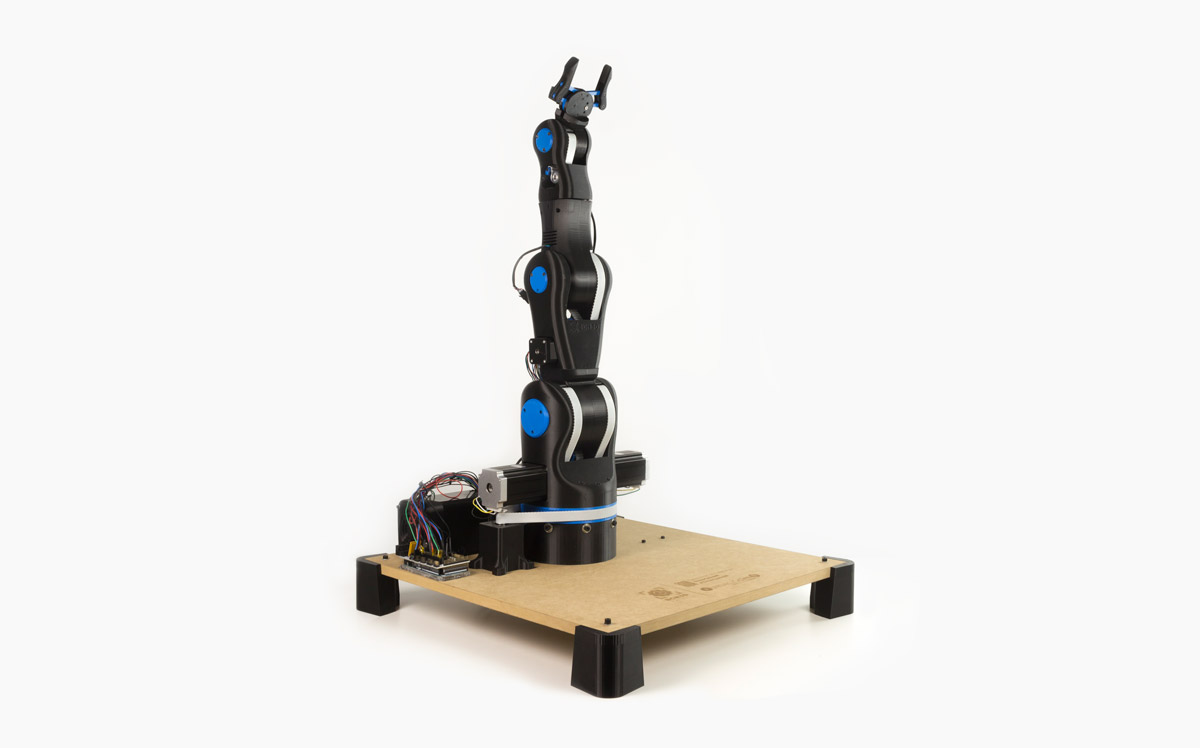
Moveo 出自西班牙 3D 打印机厂商 BCN3D 与加泰罗尼亚教育部门之手,初衷是让学生用低成本复现工业机械臂的教学场景。5 自由度,全结构 3D 打印,Arduino 控制,仓库提供完整的 CAD、STL、BOM、固件和中英文装配手册。虽然年代稍早、性能一般,但它是最早的”教科书级”开源机械臂项目之一,全球无数学校实验室里都有它的身影。
5. PAROL6 — 桌面级”工业风”新秀
GitHub:github.com/Source-Robotics/PAROL6-Desktop-robot-arm
PAROL6 是 Source Robotics 推出的桌面 6 轴机械臂,设计目标是把真正的工业级运动学塞进桌面尺寸。它采用步进电机 + 闭环编码器,配套开源的 Control software 和 Python API,支持示教、脚本编程,还可以对接 ROS2。打印件加标准件的方案让个人也能造出运动平顺、重复定位不错的桌面臂,是近几年社区口碑上升很快的项目。
6. AR4 — 全球装机量最大的 DIY 工业臂
GitHub/官网:anninrobotics.com
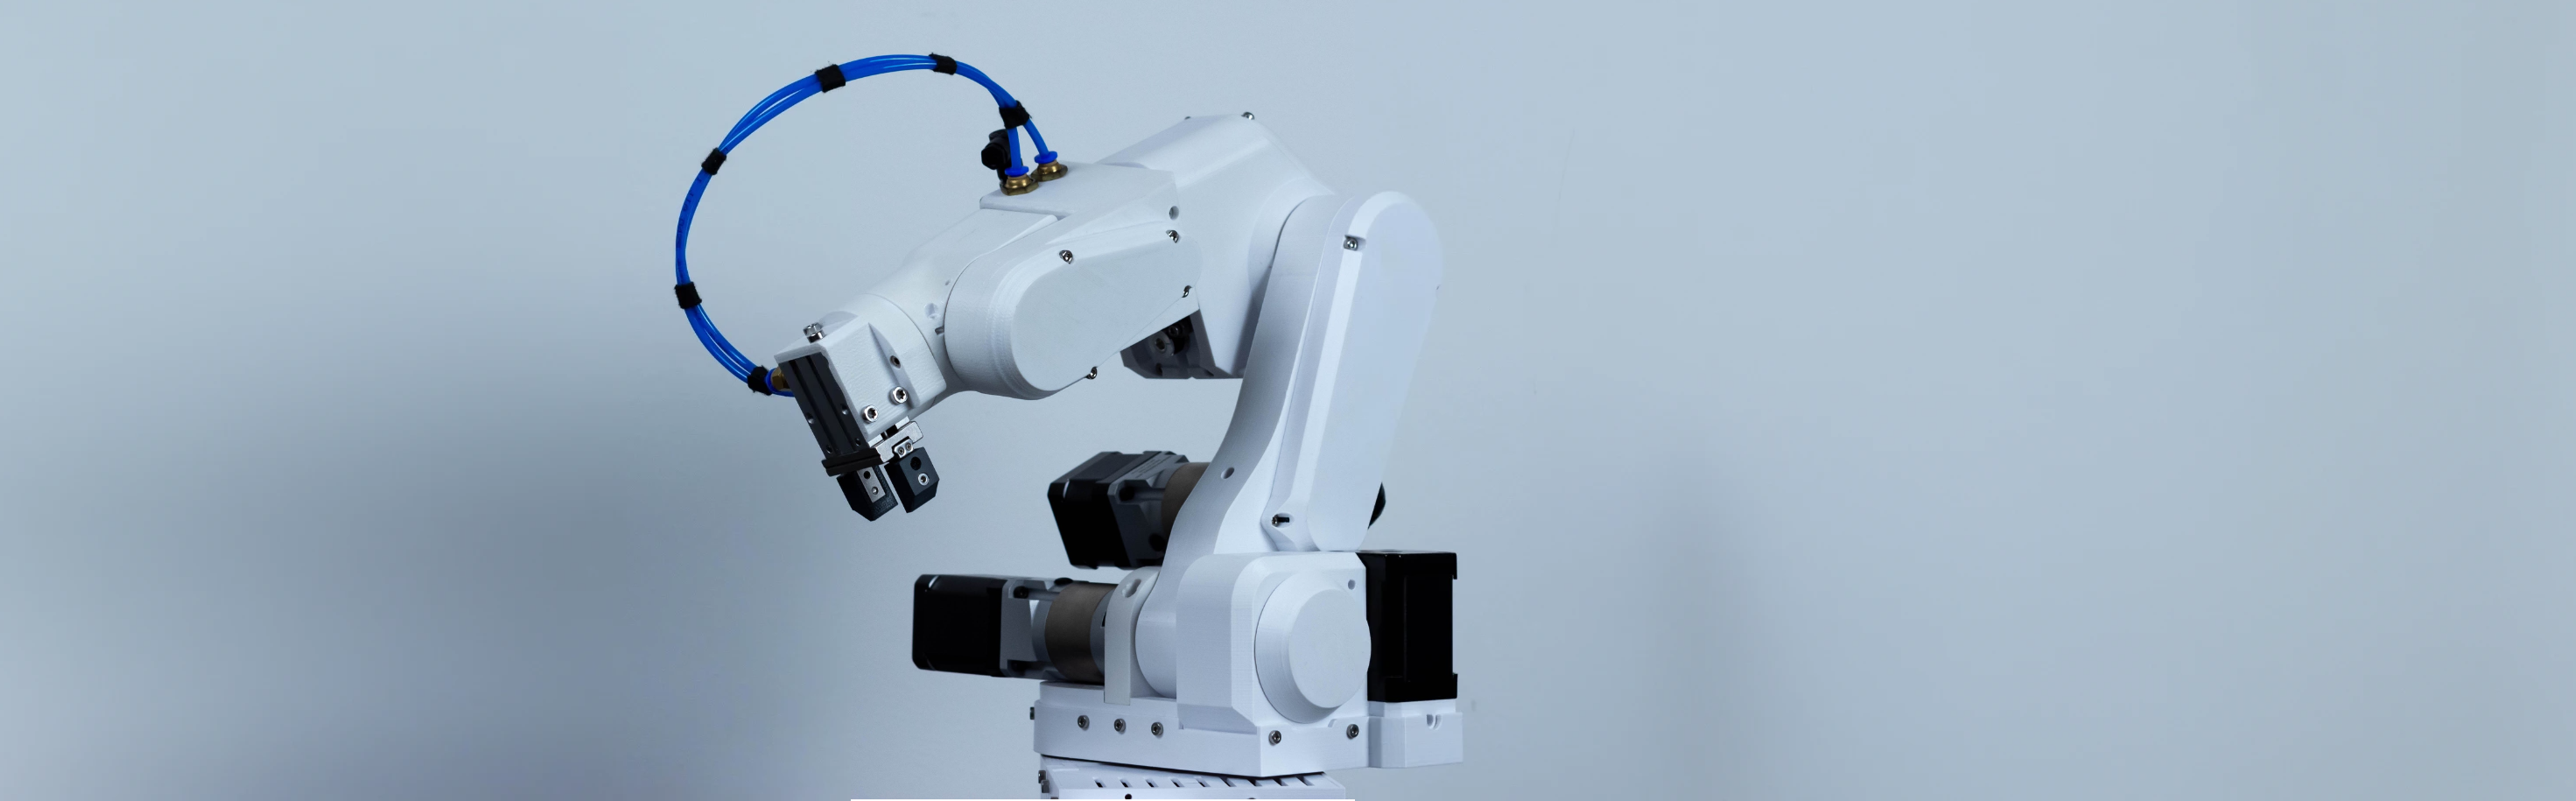
严格来说 AR4 的完整资料(CAD、控制软件、示教器)发布在 Annin Robotics 官网,GitHub 上有社区维护的 ROS 驱动(如 ycheng517/ar4_ros_driver、官方 ar4_ros_driver)。它由 Chris Annin 设计,6 轴 + 步进电机 + 编码器闭环,臂展约 600mm、负载近 2kg,可以用 3D 打印或铝件制作,配套免费的 Python 控制软件和示教器。AR2→AR3→AR4 迭代至今,全球已有数百台装机,是被复刻最多的”迷你 FANUC”。
此外值得一提的还有 Arctos(6 轴 3D 打印臂,配 Arduino Mega + ROS/MoveIt 支持)、meArm(四轴入门级,树莓派/Arduino 即可驱动)和 Poppy Ergo Jr(教育模块化小臂),篇幅所限不展开。
三、软件生态:让机械臂”动起来”的大脑
MoveIt — 机械臂运动规划事实标准
GitHub:github.com/moveit/moveit2(BSD)
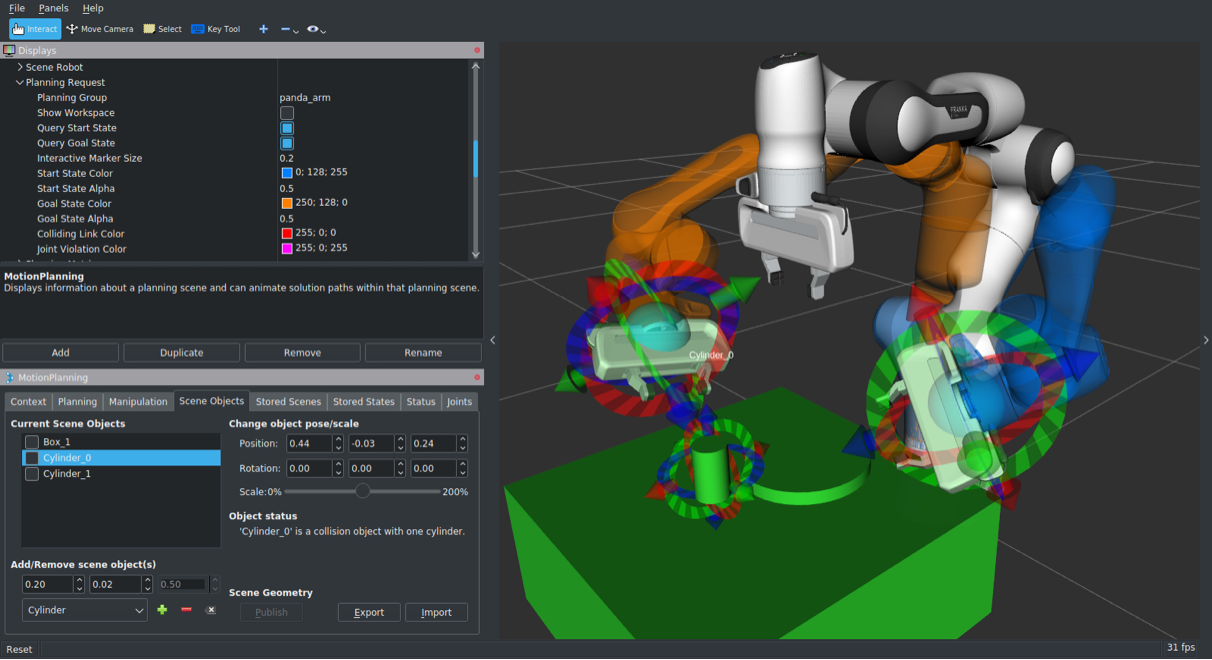
上面这些机械臂想真正干活(抓取、避障、轨迹规划),离不开 MoveIt。它是 ROS/ROS2 生态中最广泛使用的运动规划框架,已服务于 150+ 种机器人:提供逆运动学求解、碰撞检测、轨迹时间参数化、3D 感知和抓取生成,配套 Setup Assistant 向导和 Gazebo 仿真,RViz 里拖动交互标记就能规划出一条完整的运动轨迹。绝大多数开源机械臂社区都提供 MoveIt 配置包,学会 MoveIt 几乎等于掌握了机械臂软件开发的”通用语”。
四、如何选择?一张表看懂
| 项目 | 自由度 | 驱动方案 | 成本量级 | 适合人群 |
|---|---|---|---|---|
| SO-101 + LeRobot | 6 | Feetech 总线舵机 | ¥1000-1500(双臂) | AI/机器人学习入门 |
| OpenArm | 7 | BLDC + 谐波减速 | 万元级 | 物理 AI / 力控研究 |
| Thor | 6 | 步进 + 打印减速齿轮 | 数千元 | 进阶 Maker |
| BCN3D Moveo | 5 | 步进 + Arduino | 数千元 | 职业教学 |
| PAROL6 | 6 | 步进 + 闭环编码器 | 数千元 | 桌面自动化 |
| AR4 | 6 | 步进 + 编码器 | 数千元 | 工业风 DIY |
五、推荐组合与资源
想入门 AI 机器人:SO-101 双臂 + LeRobot,照着官方教程一周内可以完成”遥操作采集 → ACT 训练 → 自主抓取”完整闭环,性价比无可替代。
想造一台”真正的”机械臂:Thor 或 AR4,前者文档精致适合纯 3D 打印路线,后者社区庞大、软件生态成熟。
研究团队:OpenArm(力控操作研究)或 SO-101 集群 + MoveIt2/Isaac Lab。
资源汇总:GitHub 上的 awesome-opensource-robots(github.com/PathOn-AI/awesome-opensource-robots)和 open-source-robotic-arms(github.com/zaid-mahboob/open-source-robotic-arms)两个清单仓库收录了几乎所有主流开源机械臂项目,可以按需深挖。
从”能动起来”到”聪明地动起来”,开源机械臂社区正处在最好的时代。无论你是想教孩子认识机器人,还是想为具身智能研究贡献数据,上面总有一台机械臂适合你。动手前请务必注意安全:机械臂夹爪力量不小,调试时不要把手放在工作空间内。
Pingback: 写给2026年嵌入式工程师:来自十年后的一封信——AI时代的迷茫、焦虑与机会 - 海川嵌入式电子网