运动控制器与「普通控制电机运动」到底差在哪?五种连 PC 方式一次说清
很多刚接触自动化的朋友会有个疑问:“我已经在用 PLC 发脉冲、或者用单片机让步进电机转起来了,为什么还要专门的运动控制器?” 还有人问:市面上的运动控制器,有的插在电脑主板上、有的用网线、有的用 USB、甚至还有老设备用并口——这些连接方式到底该怎么选?
这篇文章把这两个问题一次讲透:先说清楚运动控制器的本质,再给你一张五种 PC 连接接口的优缺点对比表,最后落到“怎么选”。
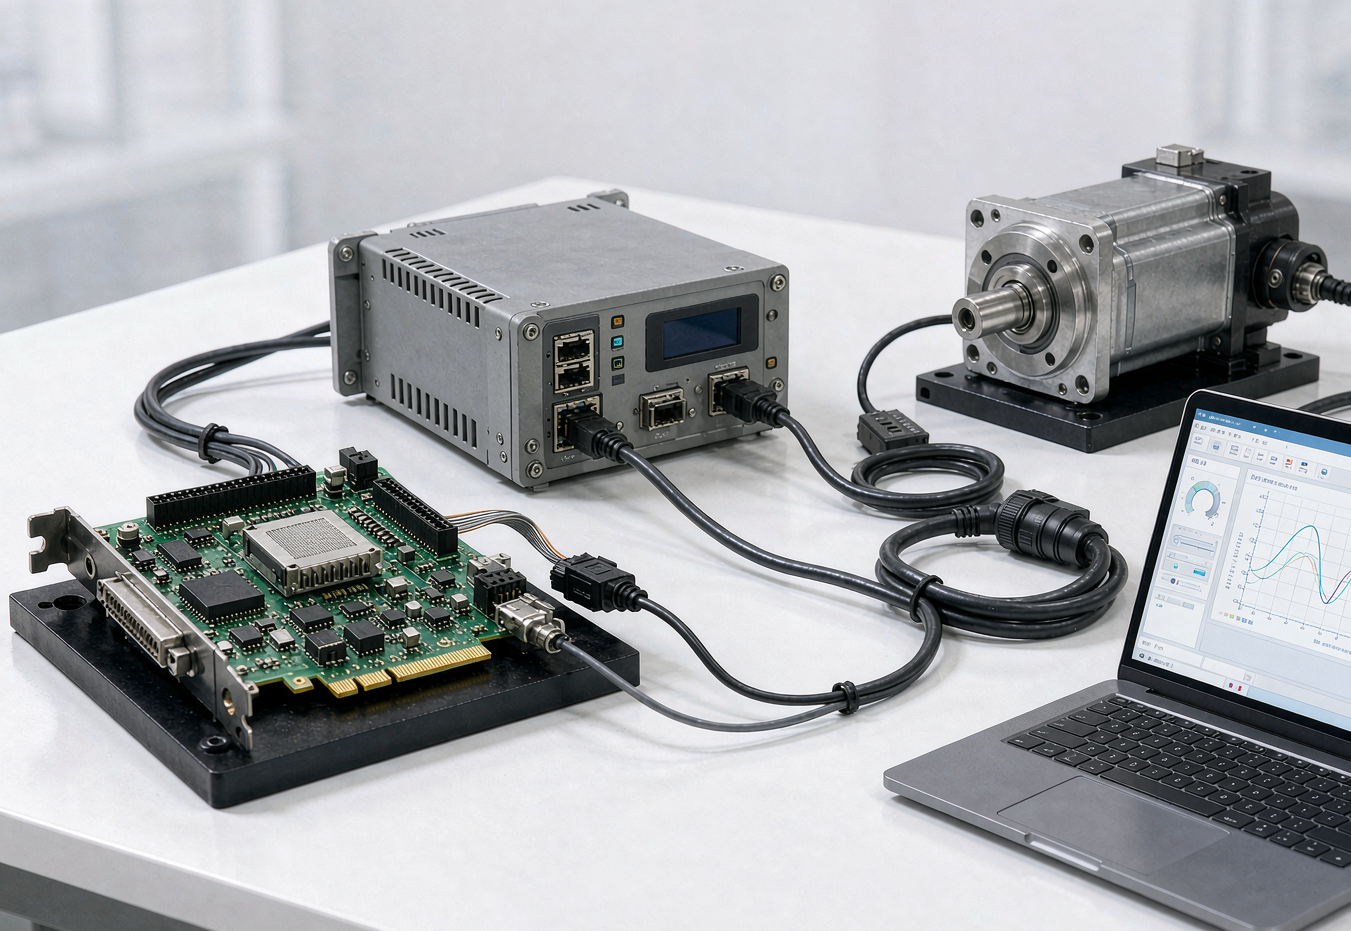
一、什么是运动控制器,它和普通控制电机运动差在哪
先厘清两个经常被混用的概念。
“普通控制电机运动”,指的是用 PLC 的脉冲输出(PTO)、单片机的定时器、或者直接调用伺服/步进驱动器内置的点位功能,来让电机“动一下、停一下、走一段距离”。本质上是“我让电机执行一个动作”,运动学计算非常弱。
“运动控制器”(Motion Controller)则是一类专业设备:它把运动控制的三个功能块合成在一台设备里——
① 指令解析:把上位机发来的运动指令(G 代码、MoveL/MoveAbs、电子齿轮比设定等)翻译成轴动作。
② 轨迹生成:实时计算每一时刻的位置/速度/加速度曲线,做直线/圆弧/样条插补、S 曲线加减速、前瞻(look-ahead)。
③ 闭环控制:读取编码器反馈,跑 PID + 速度/加速度前馈,输出位置/速度/转矩指令。
它的本质是“我让整个机构沿一条精确轨迹运动”——不是让单台电机动,而是让多台电机协调着动。
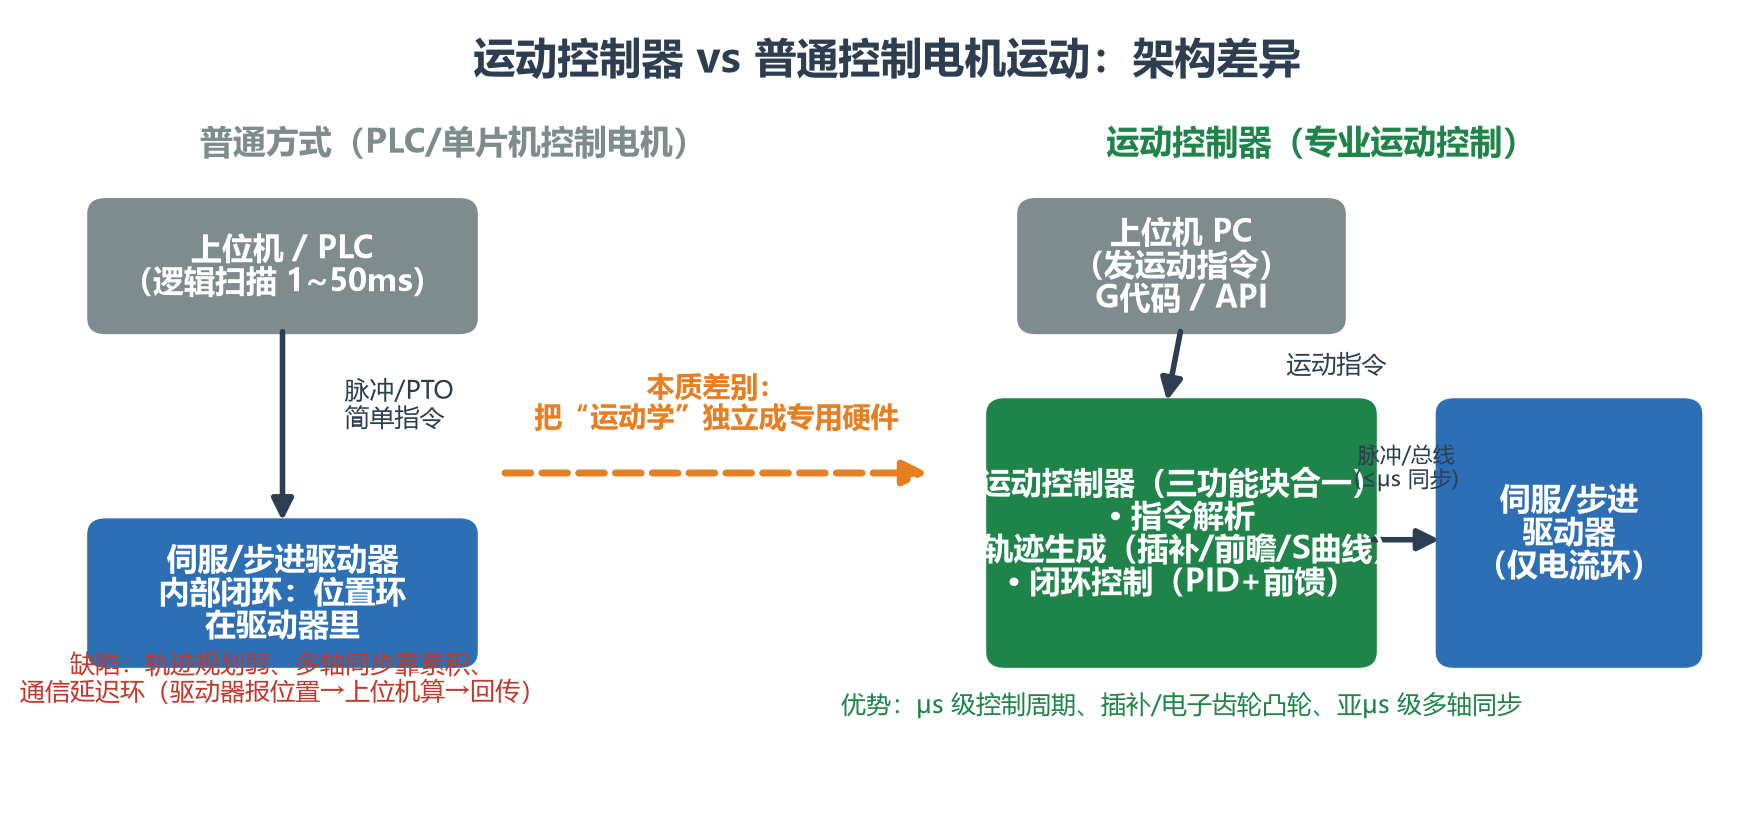
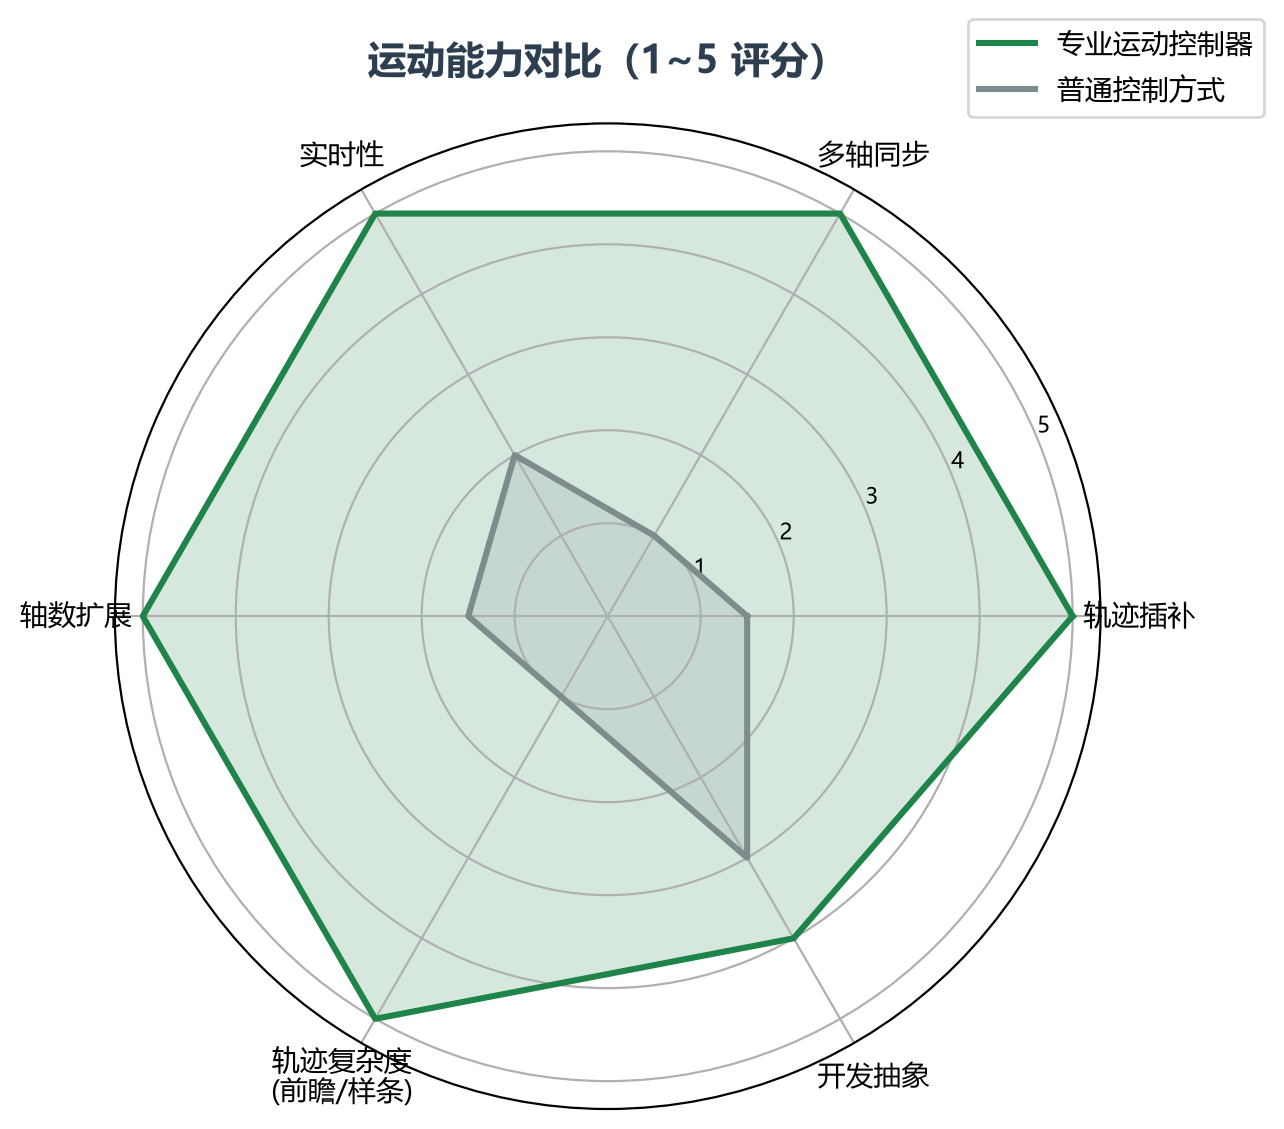
两者差异可以量化成一张表:
| 维度 | 普通控制方式(PLC脉冲/MCU) | 专业运动控制器 |
|---|---|---|
| 控制思想 | 动作触发:让电机动一下 | 轨迹控制:让机构沿精确路径动 |
| 控制周期 | 毫秒级(1~50ms 扫描) | 微秒级(10~100µs) |
| 轨迹能力 | 点位/单轴速度;无插补 | 直线/圆弧/样条插补、前瞻、S曲线 |
| 多轴同步 | 弱,脉冲同步误差常达 ±1ms | 亚微秒级(EtherCAT DC <1µs) |
| 高级功能 | 基本无 | 电子齿轮、电子凸轮、飞剪、谐振抑制 |
| 典型轴数 | 1~2 轴实用 | 2~32 轴甚至更多 |
| 编程模型 | 梯形图/时序逻辑 | 运动指令、G代码、C/C++、专有脚本 |
二、普通方式为什么“到顶”:通信延迟环
普通方式最大的天花板,在于“通信延迟环”(communication delay loop)。当上位机(PLC)和驱动器分离时,每个轴都要做一轮双向数据交换:
驱动器上报实际位置 → PLC 的扫描周期算下一位置(1~10ms)→ PLC 把指令发回驱动器 → 驱动器执行 PID(0.25~1ms)
单轴还好;一旦要多轴联动(电子凸轮、协同路径、飞剪),这些延迟会逐轴累积,直接变成定位误差。而运动控制器把指令解析、轨迹生成、闭环控制全放在一台设备里,模块间是内部总线速度(µs 级),从根本上消除了这个环路。
三、运动控制器怎么连电脑(五种 + 独立式)
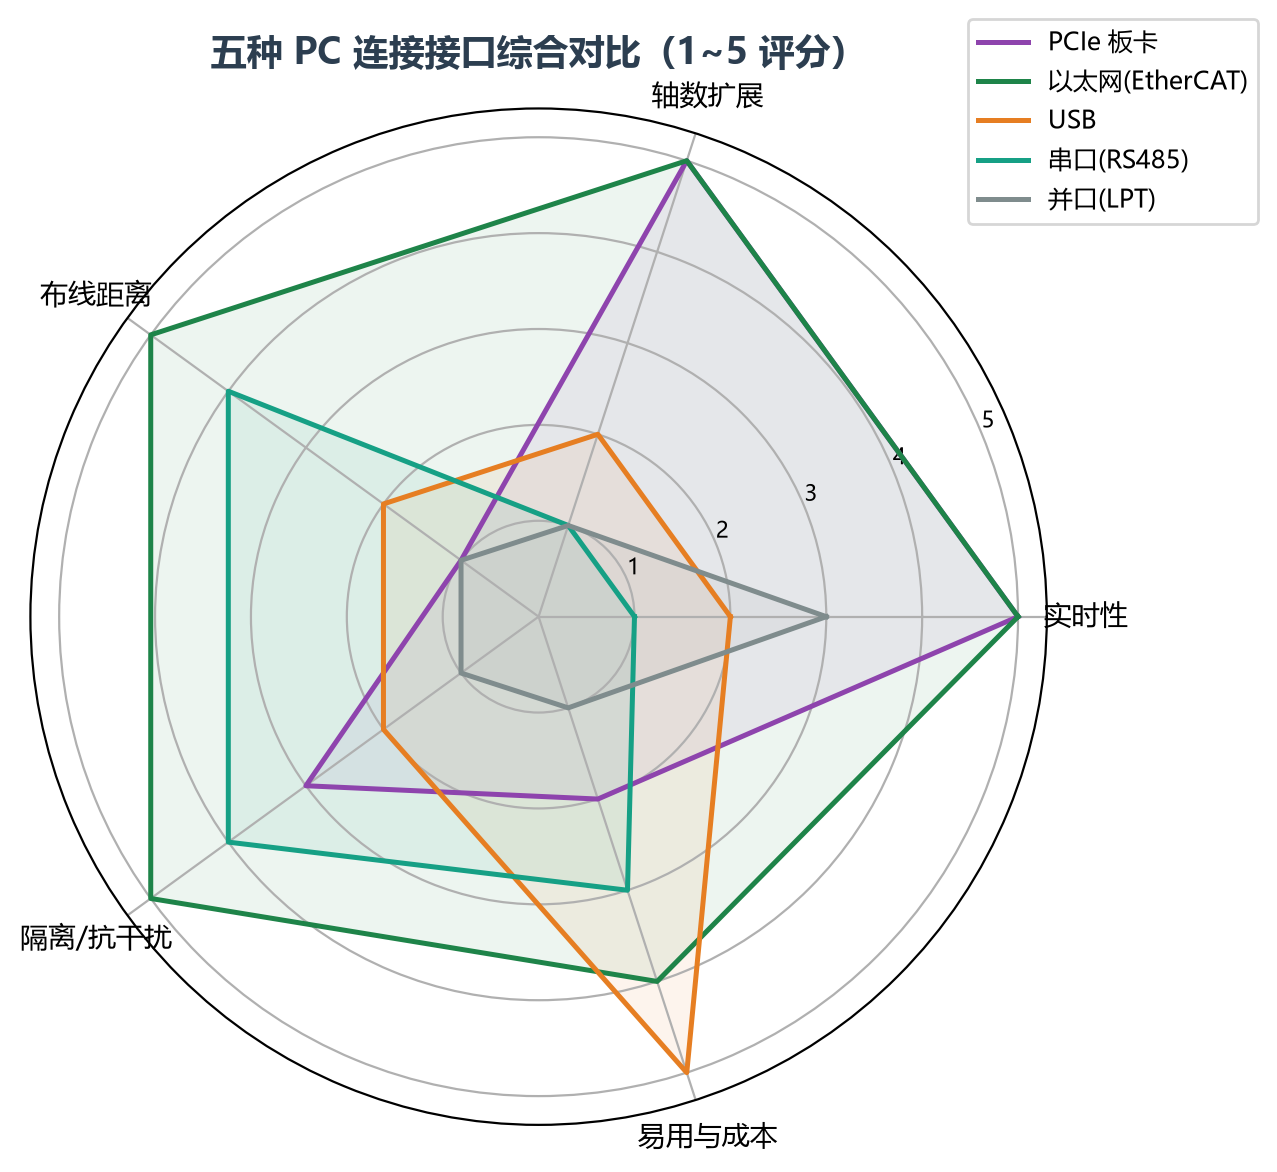
运动控制器和 PC 之间的接口,决定了实时性、布线距离、扩展能力和抗干扰。常见的有五种,外加一种“不连 PC”的独立式:
① PCIe(板卡式)
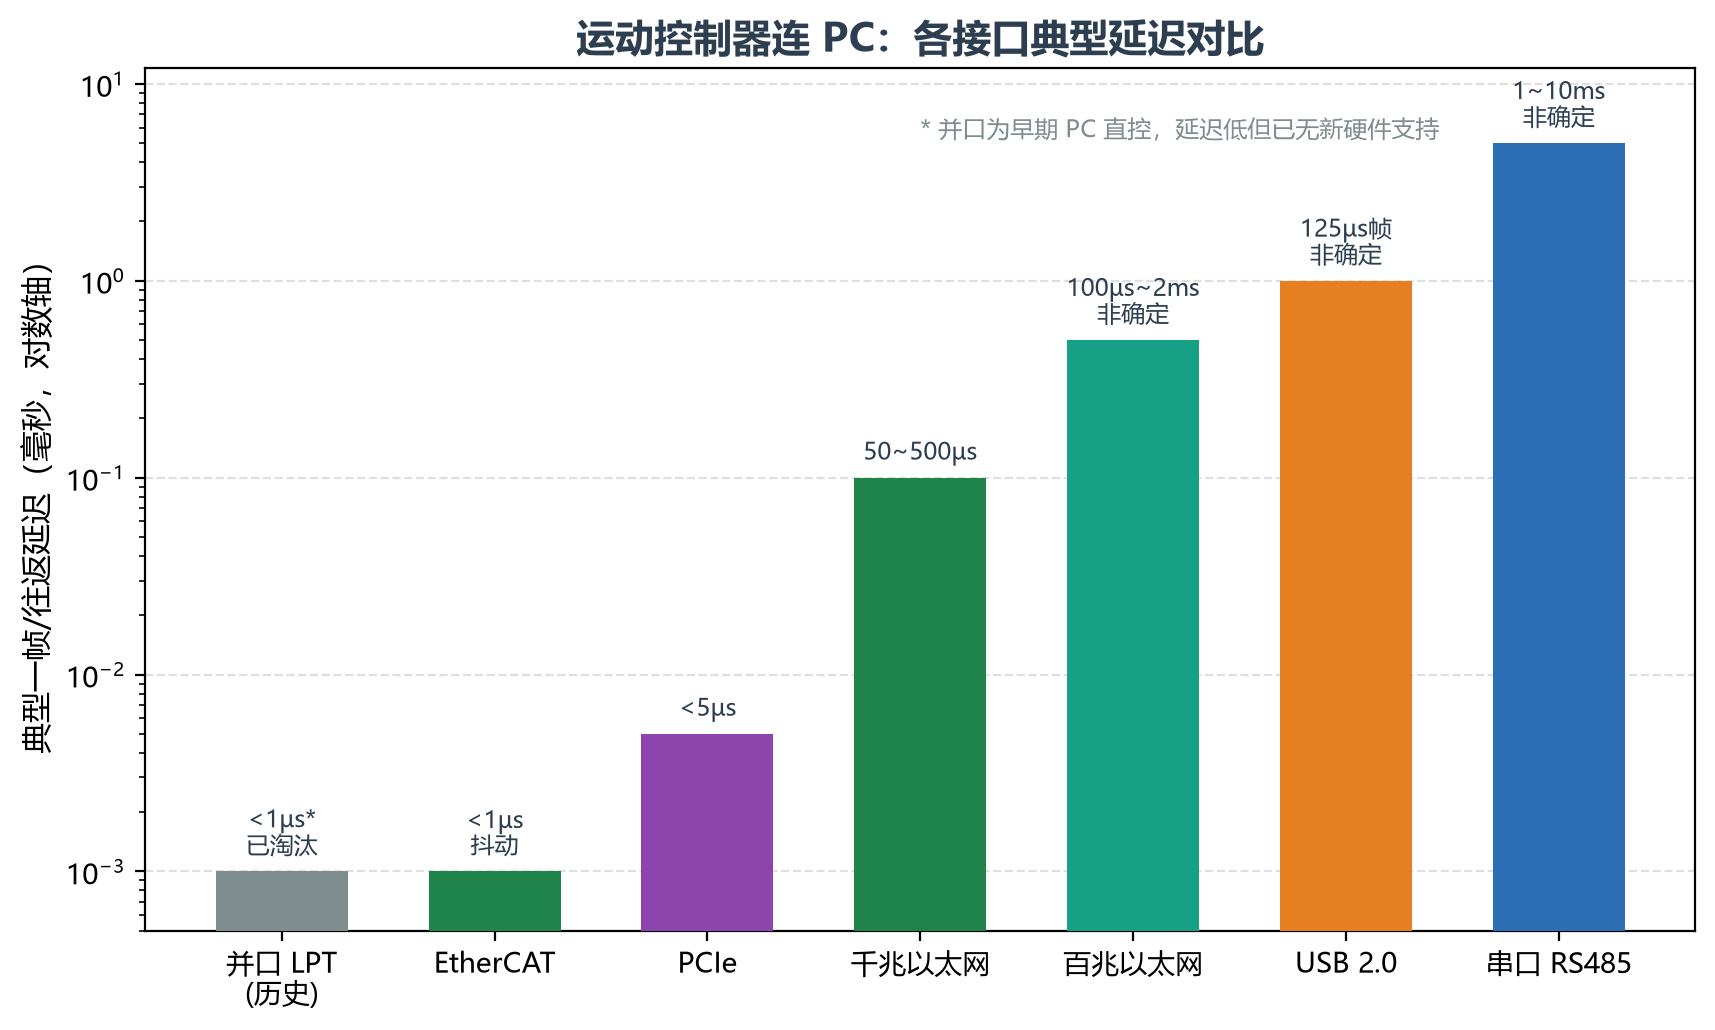
控制卡直接插在工控机主板的 PCIe 槽位上,通过内部总线通信。延迟最低(<5µs),带宽最高(GB/s 级),实时性极好。
② 以太网(实时工业以太网)
控制器是独立盒子,用网线连 PC。通常指 EtherCAT、PROFINET IRT、PowerLink、Modbus TCP 等。注意:普通以太网本身非实时,必须跑实时协议栈才有意义。
③ USB
即插即用,对笔记本友好,适合便携调试。但本质是非确定性的轮询总线,抗干扰和隔离也弱。
④ 串口(RS-232 / RS-485)
最“复古”却很皮实:RS-485 差分抗干扰、最远可达 1200m,几乎任何设备都有。代价是速率低(常见 115200bps)、指令式、无同步。
⑤ 并口(LPT / Parallel)
早期 PC 直控步进的经典方案(如 Mach3 时代),靠 PC 并口 bit-bang 直接出脉冲,延迟也能做到 <1µs。但现代 PC 已无并口、新硬件基本淘汰,仅存于老设备改造。
补充:独立式控制器(不连 PC)
控制器自带 HMI/PLC/操作面板,上电自跑,PC 只在开发时下程序。这其实是“连不连 PC”之外更省心的形态,常见于国产一体式运动控制器。
四、五种连接接口优缺点对比(重点)
下面这张表把五种接口的延迟、距离、轴数能力、优缺点和典型场景列清楚。数值来自工业实测的公开对照(延迟为典型/代表值,实际随负载变化)。
| 接口 | 典型延迟 | 布线距离 | 实时/确定性 | 优点 | 缺点 | 典型场景 / 产品 |
|---|---|---|---|---|---|---|
| PCIe 板卡 | <5µs | 机箱内(<0.5m) | 极好 | 延迟最低、带宽最高、稳定抗扰、高轴数 | 占主板槽位、依赖工控机、扩展受槽位限制、不便远程/移植 | 高速贴片机、激光切割;固高/雷赛 PCIe 卡、Galil DMC-18×6、LinuxCNC+FPGA 卡 |
| 以太网(EtherCAT) | <1µs 抖动 | 100m(可级联) | 极好 | 布线简单、距离远、可级联扩展、多轴同步好、跨平台、隔离+缓冲、停机可控 | 需实时协议栈/网管交换机、普通网卡非实时、延迟略高于 PCIe | 机械臂、输送线、CNC;TwinCAT、CODESYS、正运动 Zmotion、雷赛 EtherCAT 卡 |
| USB | 125µs 帧 (非确定) |
≤5m | 差 | 即插即用、免驱趋势、笔记本友好、便携调试、便宜 | 非确定性(最坏情况总线复位增 100~500ms)、距离短、无隔离(与 PC 共地)、热插拔断连风险、不适合硬实时多轴 | 教学/入门/轻载 CNC;PlanetCNC、UC100、部分国产小型控制器 |
| 串口 RS485 | 1~10ms | RS485 达 1200m | 差 | 极简单、成本极低、RS485 抗干扰、距离远、几乎万能 | 速率低、指令式无同步、调试繁琐、不适合高速高轴数 | 老式/简易控制器、步进驱动器指令接口、远距离点位 |
| 并口 LPT | <1µs* | ≈1m | 中 | PC 直控、并行 IO、早期延迟低 | 已淘汰、新 PC 无并口、线多抗扰差、需内核态驱动、USB 转并口引入抖动 | Mach3 / LinuxCNC 老改造机(仅历史参考) |
五、怎么选:按场景决策
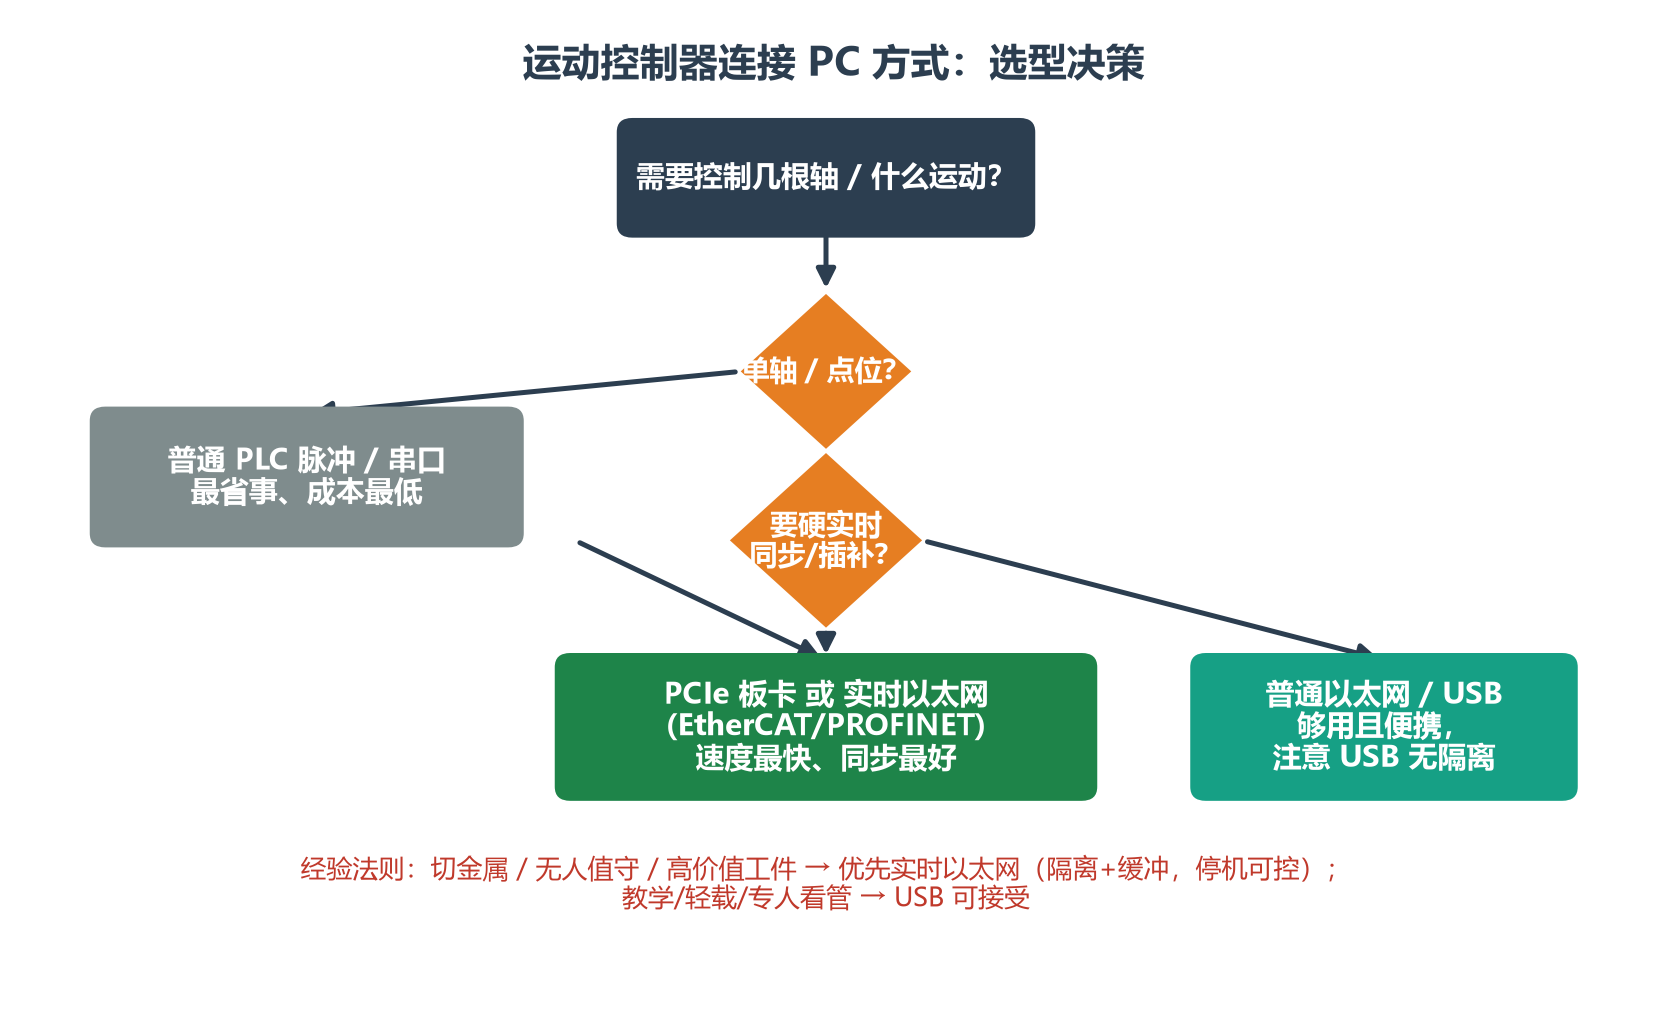
把上面的信息压成一句话决策树:
单轴 / 简单点位 → 普通 PLC 脉冲或串口就够,最省成本。
多轴联动 + 要硬实时同步/插补 → 上 PCIe 板卡 或 实时以太网(EtherCAT/PROFINET),速度最快、同步最好。
多轴但不苛求 µs 级同步 → 普通以太网或 USB,够用且便携(注意 USB 无隔离)。
远距离、简单、皮实 → RS-485 串口,便宜耐造。
并口 → 仅老设备改造的历史参考,新项目别选。
六、趋势:实时以太网 + 软运动控制
一个明显的行业走向:运动控制正从“插卡”走向“网卡 + 软控制器”。用一台带实时内核(如 PREEMPT_RT Linux、或实时 Windows)的 PC,配合 EtherCAT 主站,就能把运动控制器“软”出来——TwinCAT NC、CODESYS SoftMotion、LinuxCNC 都是这个思路。它把“连 PC 的方式”统一成了以太网,又保住了 µs 级同步。
如果你做的是 EtherCAT 从站(比如自研的伺服驱动),那“主站用什么连”就变成了 TwinCAT、IgH、CODESYS 谁来验证通用性的事情——这部分我们在之前的文章里专门验证过:
- 《EtherCAT 从站实战:用 TwinCAT 与 IgH 双主站验证 CSP 电机驱动》(p=185)
- 《EtherCAT 从站研发技术路线全景》(p=150)
- 《TSN 在工业总线上的应用全景》(p=118)—— 时间敏感网络正是实时以太网的下一站
- 《机械臂的电机与减速机全景解析》(p=95)—— 多轴运动控制的典型负载
- 《开源CNC软件全解析》(p=66)—— LinuxCNC/Mach3 等正是这篇文章里“连 PC 方式”的活样本
本文首发于 海川嵌入式电子网。转载请注明出处。